
Anthropic Claude Fable 5.2 不生成图像,而是用代码「画」出来
要点
- Anthropic 的新语言模型 Claude Fable 5.2 通过 Python 代码在虚拟画布上落笔作画来生成图像,模拟笔刷纹理、颜料附着等物理特性。
- 在演示中,该模型用约 70 万笔触画出了一个地下车库场景,还用 111 条坐标序列画了一只鸟,画完后再对偏差进行修补。
- 在 Anthropic 内部的 RoboDojo Sim 基准测试中,Fable 5.2 得分 64.9%,远超 OpenAI GPT-6 Astra 的 29.8%,但在真实机械臂测试中,速度和精细动作控制不如对手。
Anthropic 的新语言模型 Claude Fable 5.2 能用代码在虚拟画布上落下数十万个笔触,画出复杂甚至足以以假乱真的画作。
目前 Midjourney 等主流图像模型一般采用 diffusion 方法,把一张带噪声的图逐步去噪成清晰结果。而 Fable 5.2 另辟蹊径,模拟真实的绘画过程——包括笔刷纹理、颜料的落笔方式,甚至是画错后再补笔修正。
Anthropic 开发者 Jake Eaton 在 X 上展示了这种方法的实际效果。他在 Anthropic 参与 语言模型价值观、安全机制和 AI Agent 行为方面的研究工作。
当他让 Fable 5.2 画一幅尽可能难与照片区分的作品时,模型用约 70 万次模拟笔触,画出了一张停在地下车库里的购物车图像。
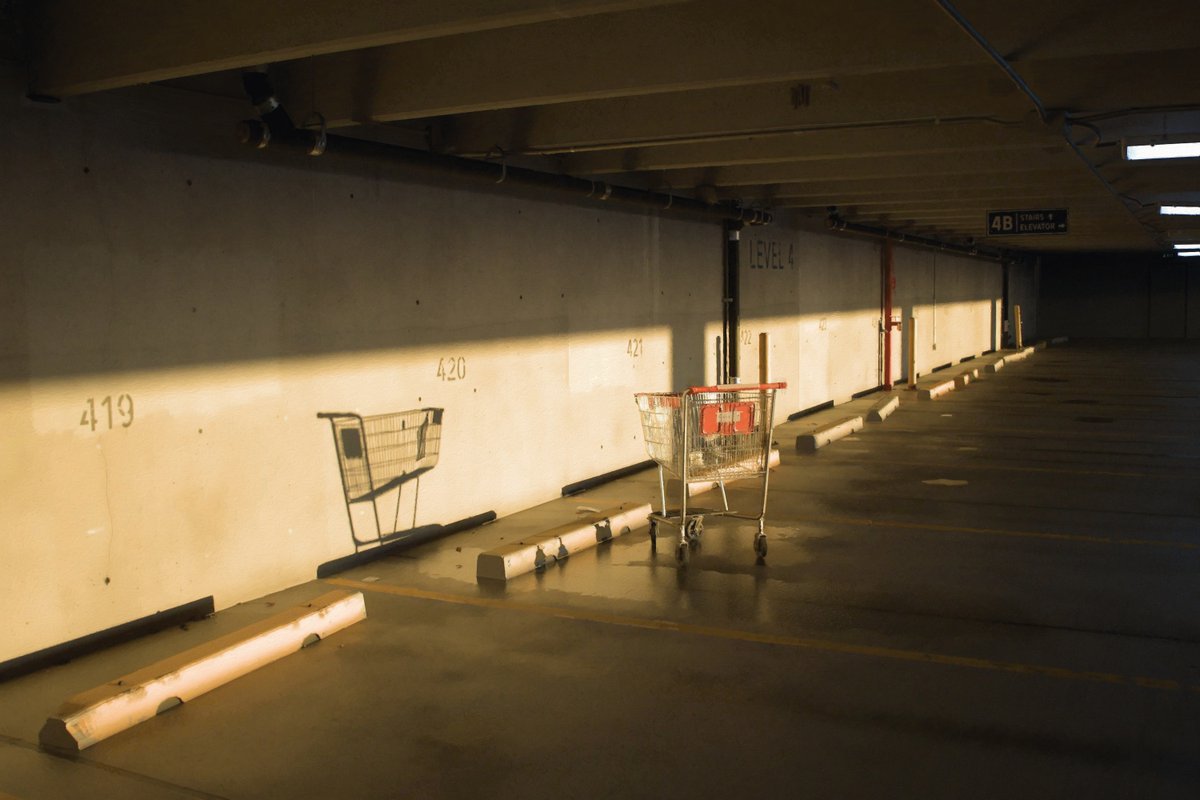
据 Eaton 介绍,Claude 在创作过程中未使用外部图像模型,也没有采用预渲染或描摹的源图像。每件作品都是一个包含 1,000 至 2,000 行代码的 Python 程序,用于驱动模拟绘画引擎。这一方式类似于智能体图像编辑,即由语言模型选择工具并评估结果。
此前,尝试其兄弟模型 Opus 5.5 时曾因只是模仿现有艺术而受到批评。Eaton 的回应是,让 Fable 5.2 创建拥有虚构背景和统一风格的艺术家人格。每幅画需要数千笔触,Eaton 通过注释来引导其方向。
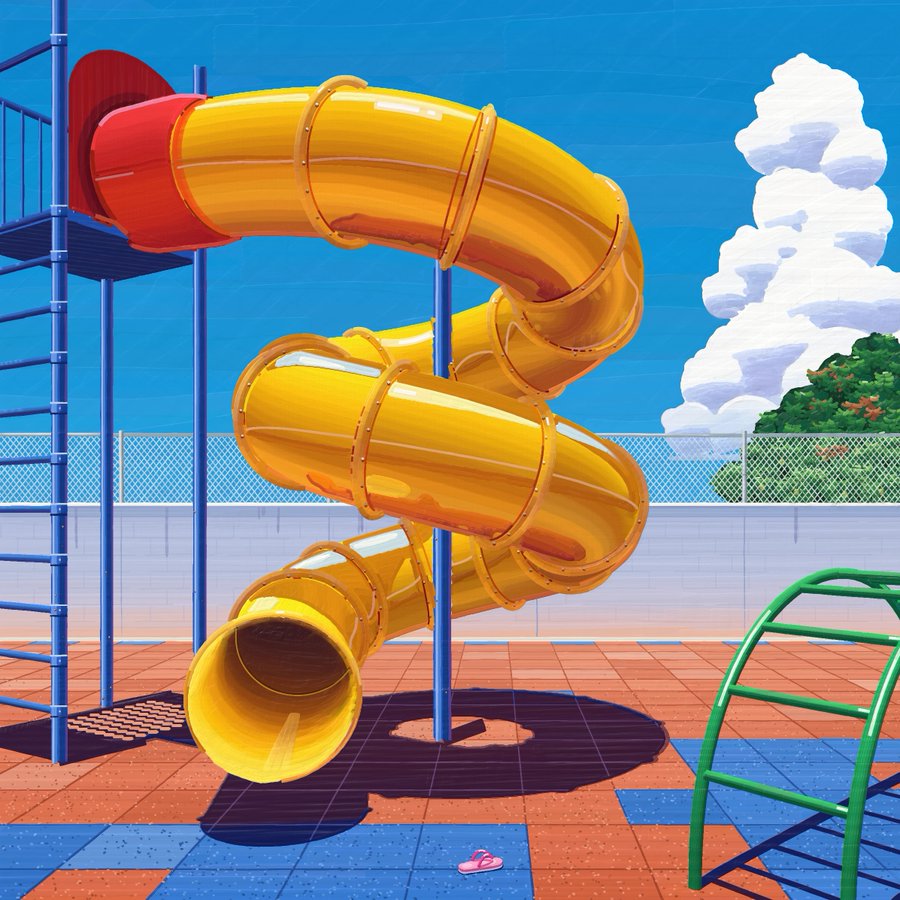
没有撤销按钮,模型必须对每一笔触做出承诺
Anthropic 工程师 Michael Graczyk 分享了聊天记录和视频,展示了一项实验,他在其中要求 Fable 5.2 绘制日出时的鸟。该模型只能通过代码模拟刷毛物理、湿漆和画布纹理。它必须手动将每一笔触输出为自己的坐标线,且一旦落下便无法撤销。这正是该方法与 AI 生成视频的不同之处,在后者中,诸如Flux 3等模型可以直接生成具有时间一致性的图像序列。
最终生成的 21 秒视频里有一个计数器,记录这幅画如何用恰好 111 笔在空白画布上逐步成形。第一笔,模型输出了颜色代码#30346a、90 像素的宽度,以及五个微微晃动的路径点。Fable 5.2 表示,这大约七像素的晃动是故意加上的,因为人的手臂画不出完美的直线。

同样的空间推理能力也适用于实体机器人
Fable 5.2 在物理约束下逐步规划、自我纠正的能力并不局限于虚拟画布。据 Anthropic 介绍,该模型专为要求极高的长周期技术任务而打造,面向经审核的安全与生物学研究人员的 Mythos 5.2 版本也是如此。 在内部测试中,Fable 5.2 解决了黑洞物理领域的两个开放性问题,与电路板制造商 Diode 合作设计了三台能正常工作的电子设备,还动用 1000 多个子智能体,在八天内为自己编写了一套笔记本电脑操作系统。AI 研究员 Aris Zhu 测试了该模型在真实机械臂任务中的表现。他将 Fable 5.2 与 OpenAI 的竞争模型 GPT-6 Astra 进行对比,让两者各自操控一只物理机械臂绘制梵高的《星月夜》。Anthropic 在其内部 RoboDojo Sim 基准测试中报告,Fable 5.2 得分为 64.9 分,而 GPT-6 Astra 仅得 29.8 分。
Zhu 的实地对比结果也暴露出精细运动控制方面的局限。Astra 的绘制速度更快,且目前仅有 OpenAI 的模型成功地将多米诺骨牌直立摆放。其方法是缓慢松开夹爪,利用重力作为支点来实现稳定。