
打造可靠执行的 AI:来自工业机器人领域的经验教训
提到机器人和 AI,你脑海中浮现的往往是像 Figure 的 AI 驱动机器人或 1X 的 NEO 家用机器人这类全人形机器人。它们或许代表了未来,但就 2026 年的现状而言,工业机器人可能更为关键——而且它们通常并非人形。
Standard Bots自称是“美国最大的 AI 原生工业机器人制造商”。它刚刚完成 C 轮融资,估值 10 亿美元,融资金额达 2 亿美元,由 General Catalyst 和专注于机器人领域的基金 RoboStrategy 领投。其客户包括 NASA、Amazon 和 Lockheed Martin。
我们与 Standard Bots 的联合创始人兼 CEO Evan Beard以及 AI 负责人 Leif Jentoft 进行了对话,深入了解该公司的 AI 技术栈及其模型工作原理。
先做个背景介绍:Standard Bots 的工业机器人机械臂专为机床看护、焊接和装配等任务设计。以下是 Jentoft 的一段快速演示:
预训练模型与任务特定适配
Beard 表示,Standard Bots 拥有一个共享基础模型,客户可以通过演示和微调对其进行适配。Jentoft 补充道,Standard Bots 运行多种模型,包括用于机床看护的零样本感知系统。
Beard 称,其最大模型的参数量为数十亿级别——按前沿实验室的标准来看,这个规模并不算大。
“我们认为数据质量远比数量重要,” Jentoft 表示,“我们专注于从目标数据中挖掘最大价值,而不是盲目追求海量数据集。”(这与 Jev 的创始人 Diogo Almeida 提出的“最苦涩的教训”不谋而合。他最近告诉我们,选对任务和选对数据,其重要性往往胜过算力本身。)
他补充道:“市场准入优势让我们能够触达价值最高的数据。现场干预只需几十个样本,就能修正边缘案例。”
Beard 指出,Standard Bots 专注于短期任务,以满足生产线对节拍时间(cycle time)和可靠性的要求。对于流程中无需学习型行为的环节,公司仍采用传统编程。
Beard 称,模型训练在云端进行,但推理则在本地运行。
模型具体做什么?
我向 Jentoft 提问,在一个典型的机器人作业流程中,学习型模型负责什么?流程中哪些部分仍使用传统编程?
他举了公司在高混合度制造中的机器看管(machine-tending)解决方案为例。
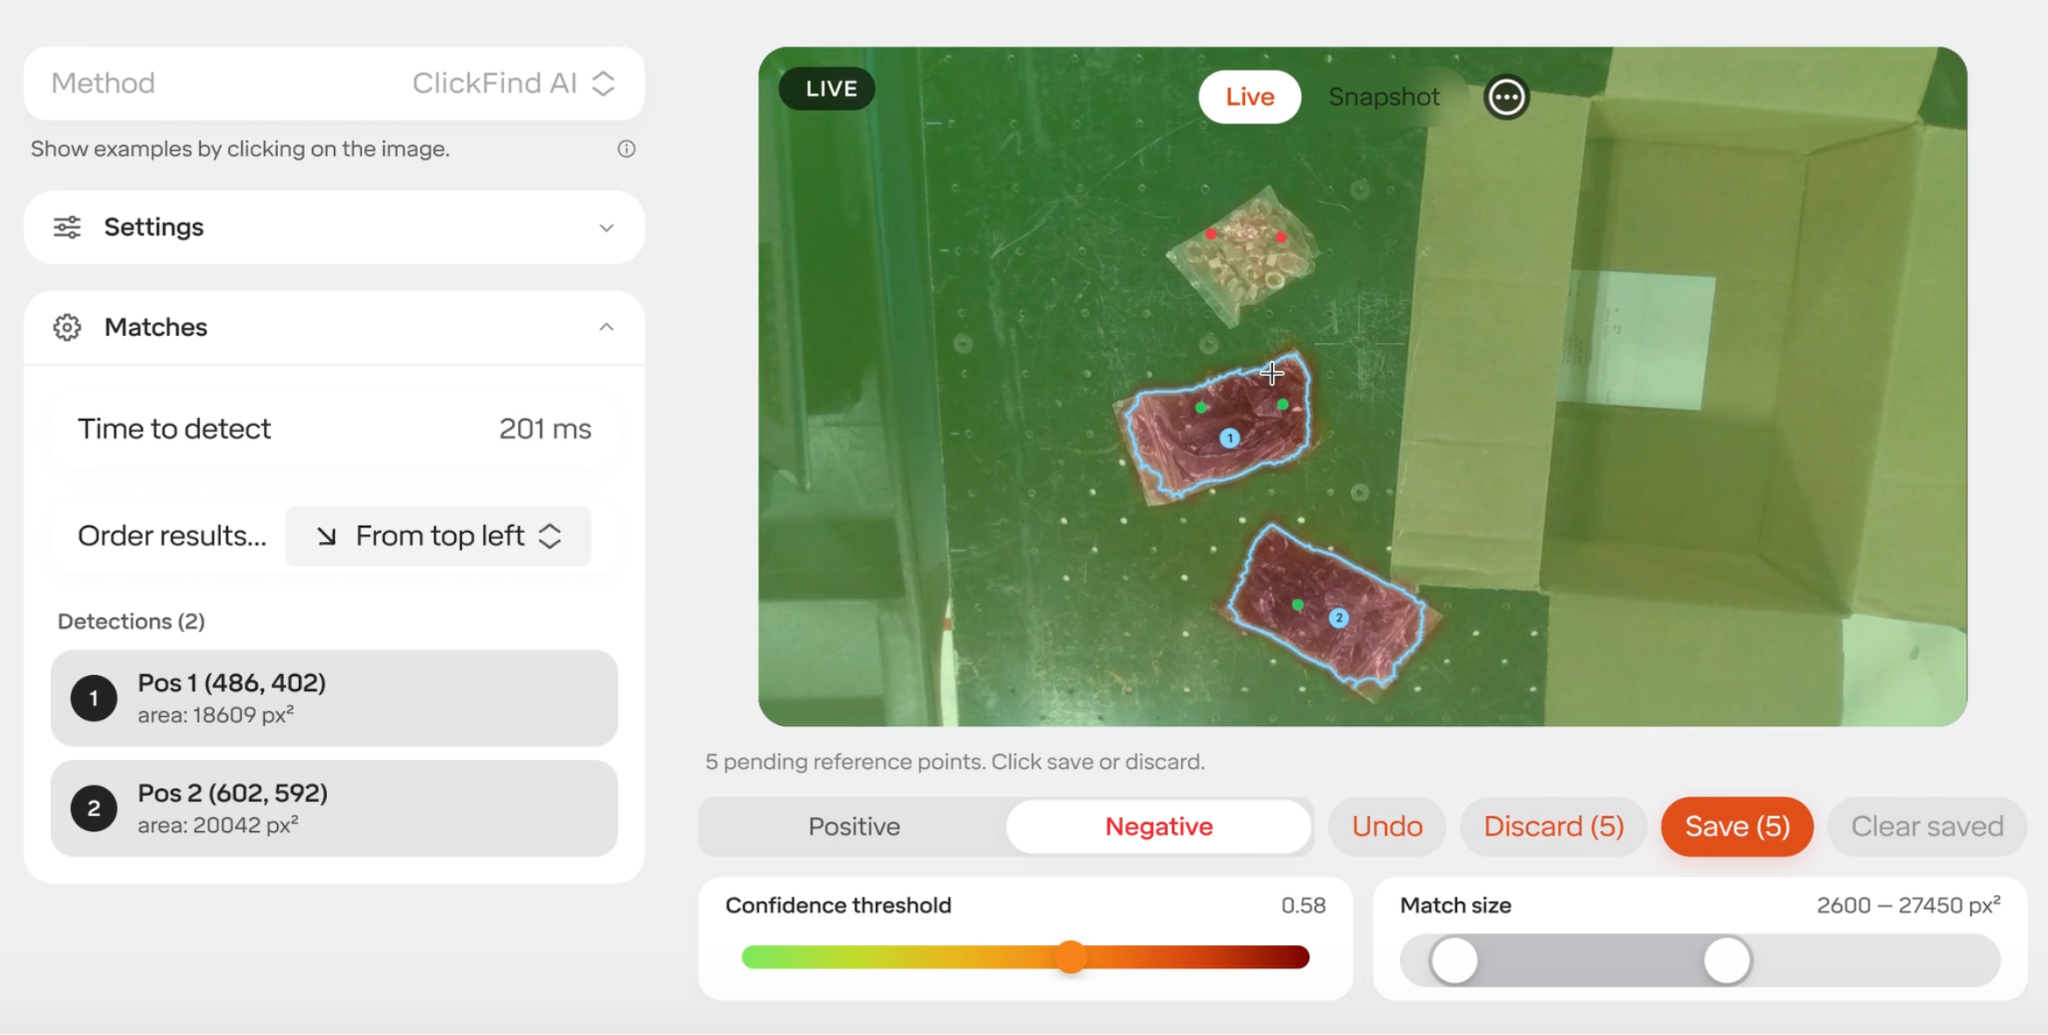
“我们构建了一个零样本(zero-shot)系统,允许用户直接告知机器人在特定任务中应查找哪些部件。模型负责感知环节——即定位和识别部件——而传统编程则负责运动控制及周边单元逻辑。”
以下是机器看管的演示:
“在该任务中,我们的主干网络(backbone)基于超过十亿张图像进行训练,这使机器人能够区分光照条件、材料类型,以及目标物体与背景的区别,” Jentoft 说。
完整的 AI 技术栈
今年 4 月,我们曾邀请 Applied Intuition 上节目,聊过“物理 AI”(Physical AI),以及它和屏幕里的 AI 有什么不同。其中一个心得是:物理 AI 的瓶颈不只是模型智能,真正的难点在于把模型部署到真实硬件上,同时满足安全性、延迟、功耗、成本和可靠性等各项约束。
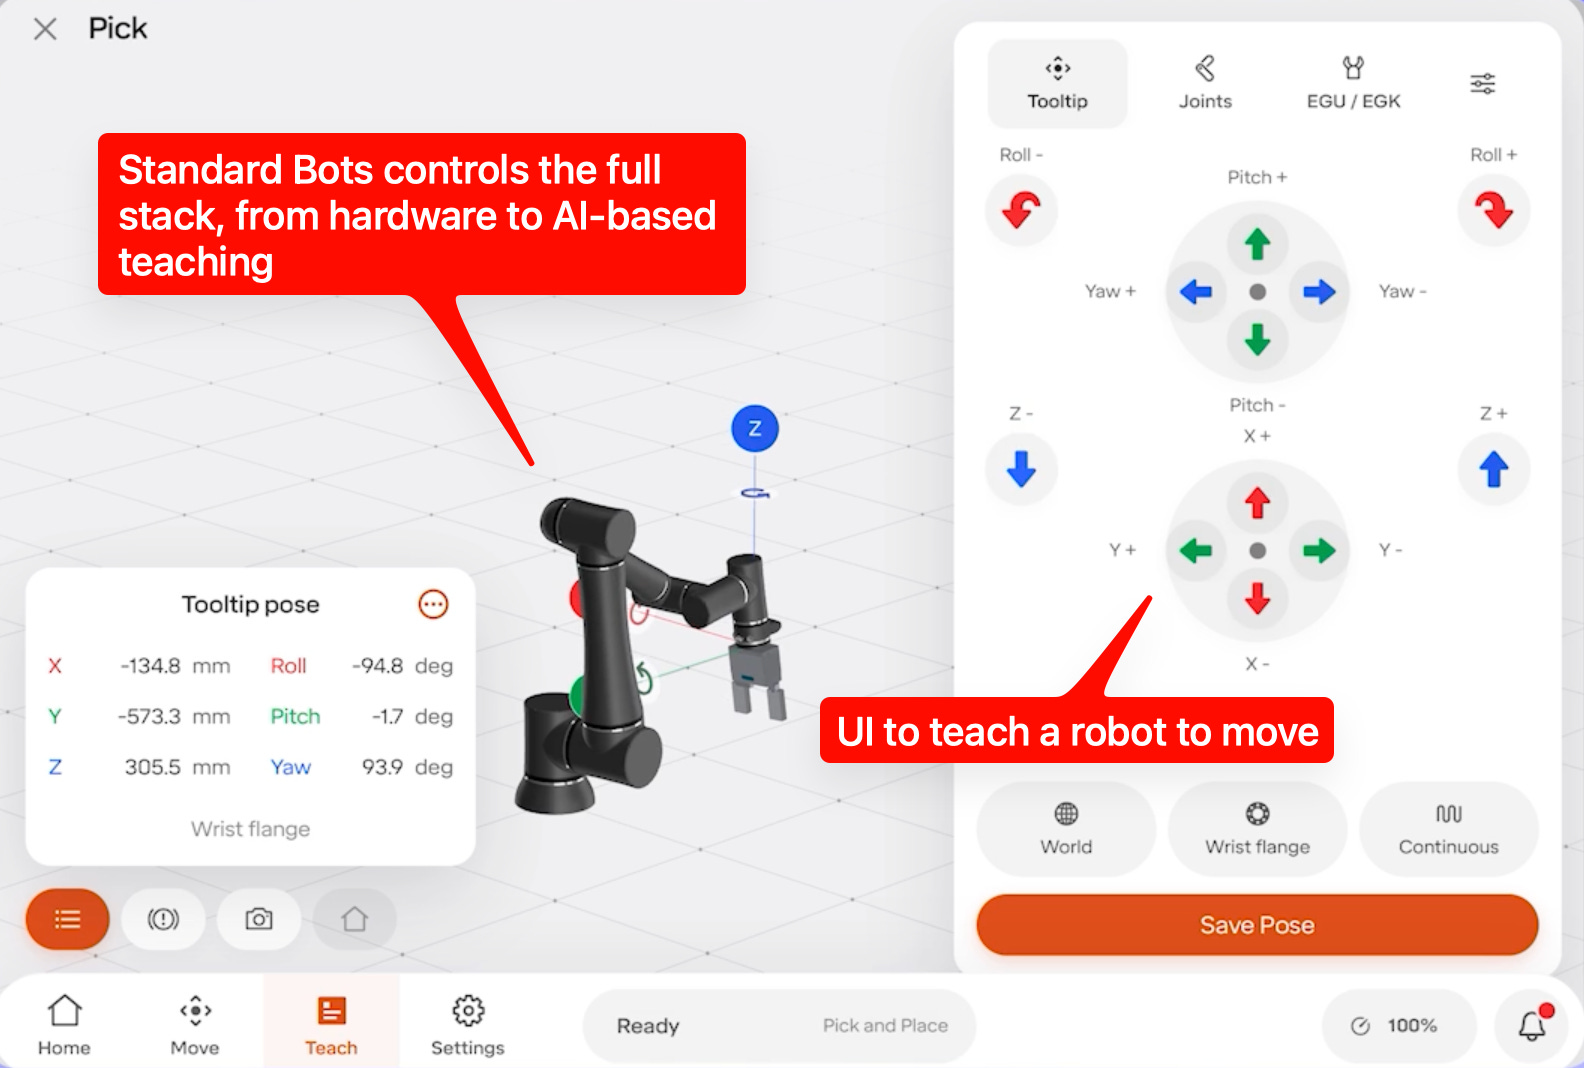
但对 Standard Bots 来说,这反而可能成为优势,因为它掌控着从软件到硬件的“全栈”。Jentoft 指出,机械臂、末端执行器、控制系统和 AI 都由自己把控。
“这让我们可以对模型和控制策略进行协同优化,”他说,“虽然别处有各种说法,但今天没有任何模型真正做到硬件无关,把底层控制和上层功能协同优化,对性能和迭代速度都是巨大优势。”
而立志打造“通用机器人智能”的 Skild,恐怕会对“硬件无关”这个说法有不同意见——它的目标正是实现跨硬件泛化。
本地推理:传感器、边缘 GPU 与“动作块”
Beard 提到,推理是在本地完成的,这一点对它的核心客户——工厂来说尤其重要。
“工厂是我们目前业务的大头,那里也确实蕴藏着巨大机会,而这种场景必须做本地部署的推理,”他说。
在机器维护中,模型负责识别部件,而传统编程处理运动。Jentoft 还描述,模型如何生成动作并输入机器人的控制系统。
“手腕相机和其他 传感器 通过 内部千兆以太网 将原始像素和信号送入系统,内部路由避免线缆缠绕,”他解释道。“边缘 GPU 处理这些数据以生成 动作块,然后流式传输到低层控制。”
他强调,推理在本地运行是刻意设计的。
“机器人领域的云计算在操作上极难 —— 大多数工厂和仓库都没有可靠的互联网,对于移动机器人更甚。正常运行时间对客户接受度至关重要,因此我们将循环保持在本地。”
生产故障与车队学习
Standard Bots 在可行时使用仿真,但 Beard 说,一些生产任务(包括涉及液体、真空吸附或切割柔性材料的那些)在现有仿真器中很难重现。
真实世界演示是学习过程的另一部分。这是使用手持触摸设备教机器人的演示:
那么,机器人任务中如何处理故障?这些经验是否反馈到模型中?
“我们从部署中捕获 失败信号和人工修正,如何使用这些数据取决于客户,”Jentoft 回答。
他注意到,其许多国防客户“部署在气隙环境中,什么都不会回来”。但对于非气隙客户,“车队学习为其自身应用带来足够益处,我们通常不会看到为换取性能而贡献数据的阻力。”
StandardOS:AI 机器人开发平台
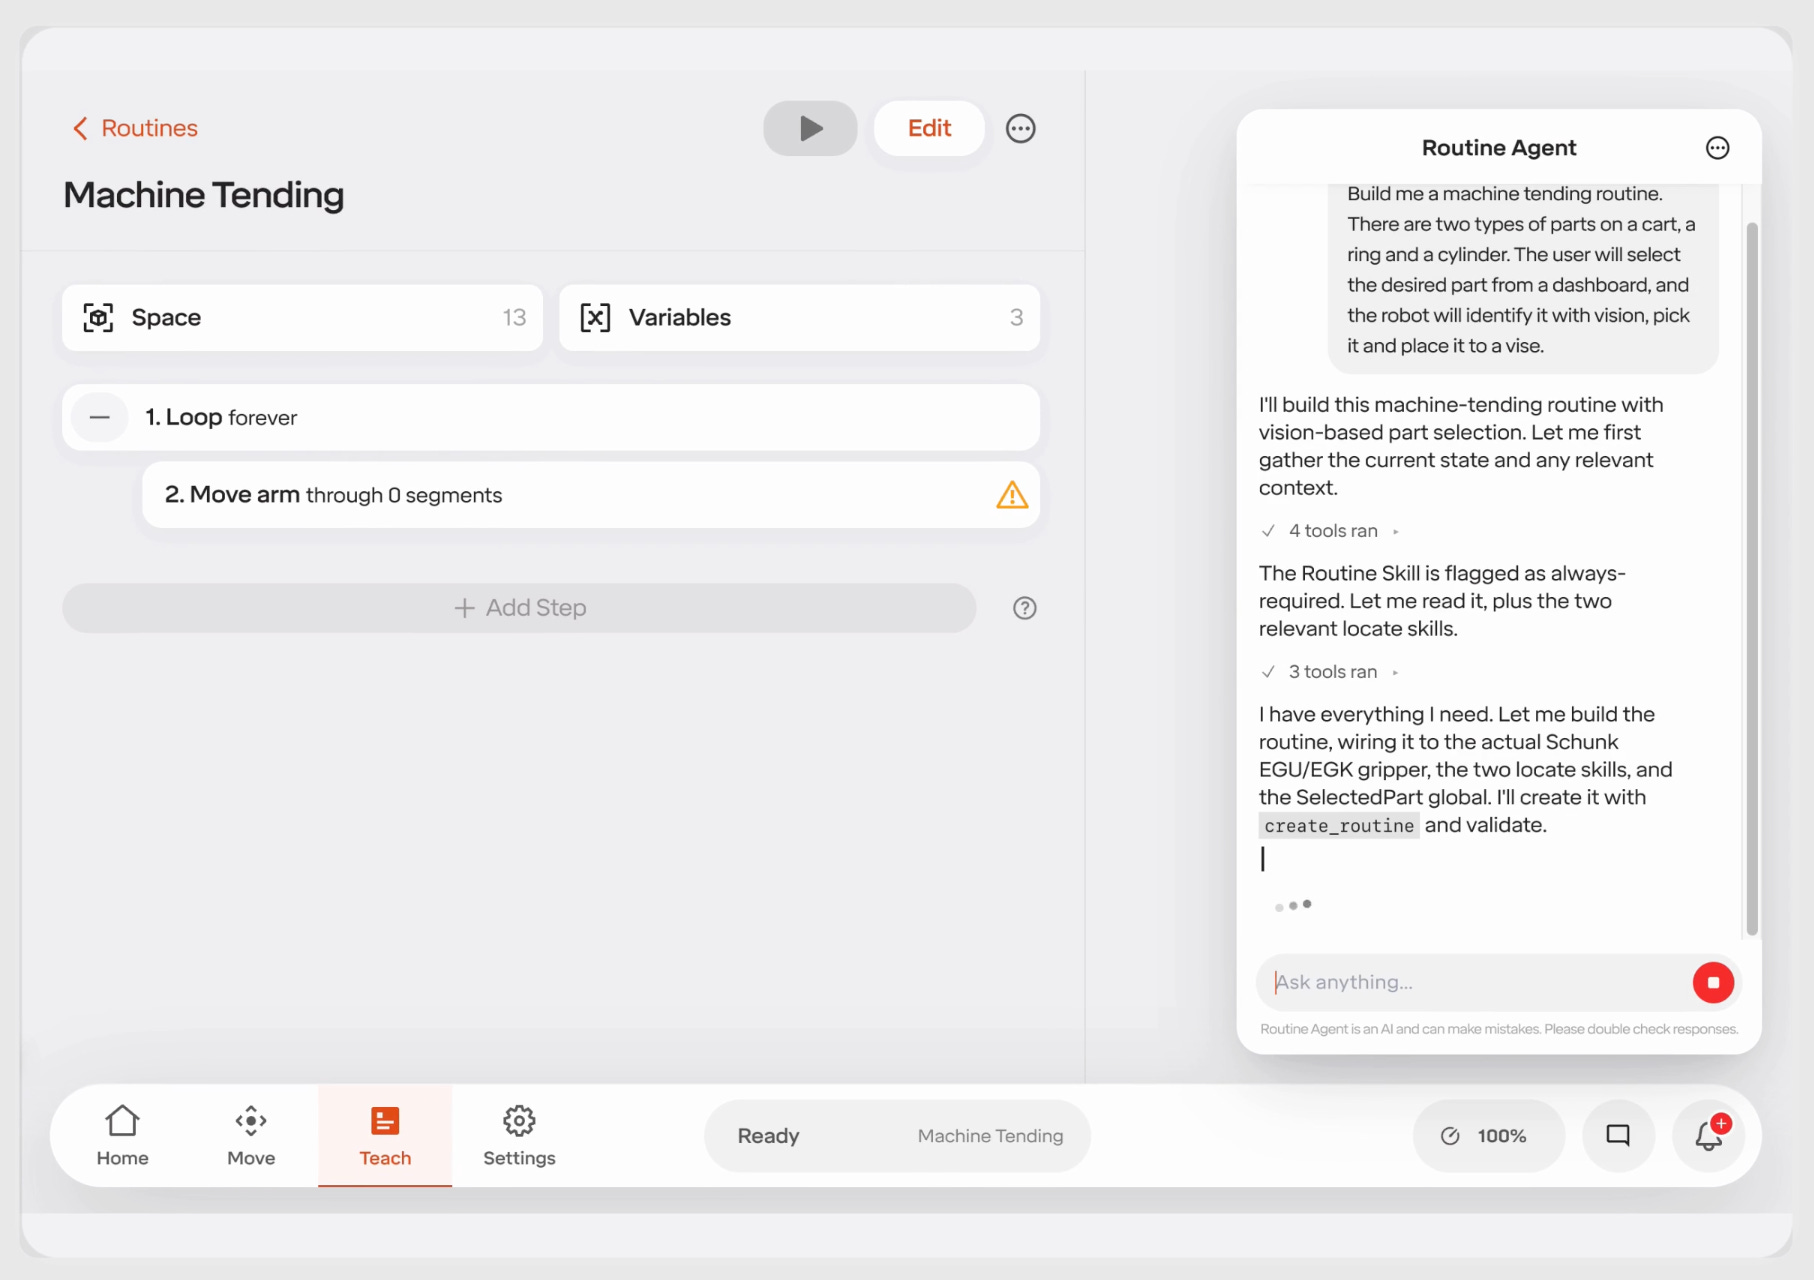
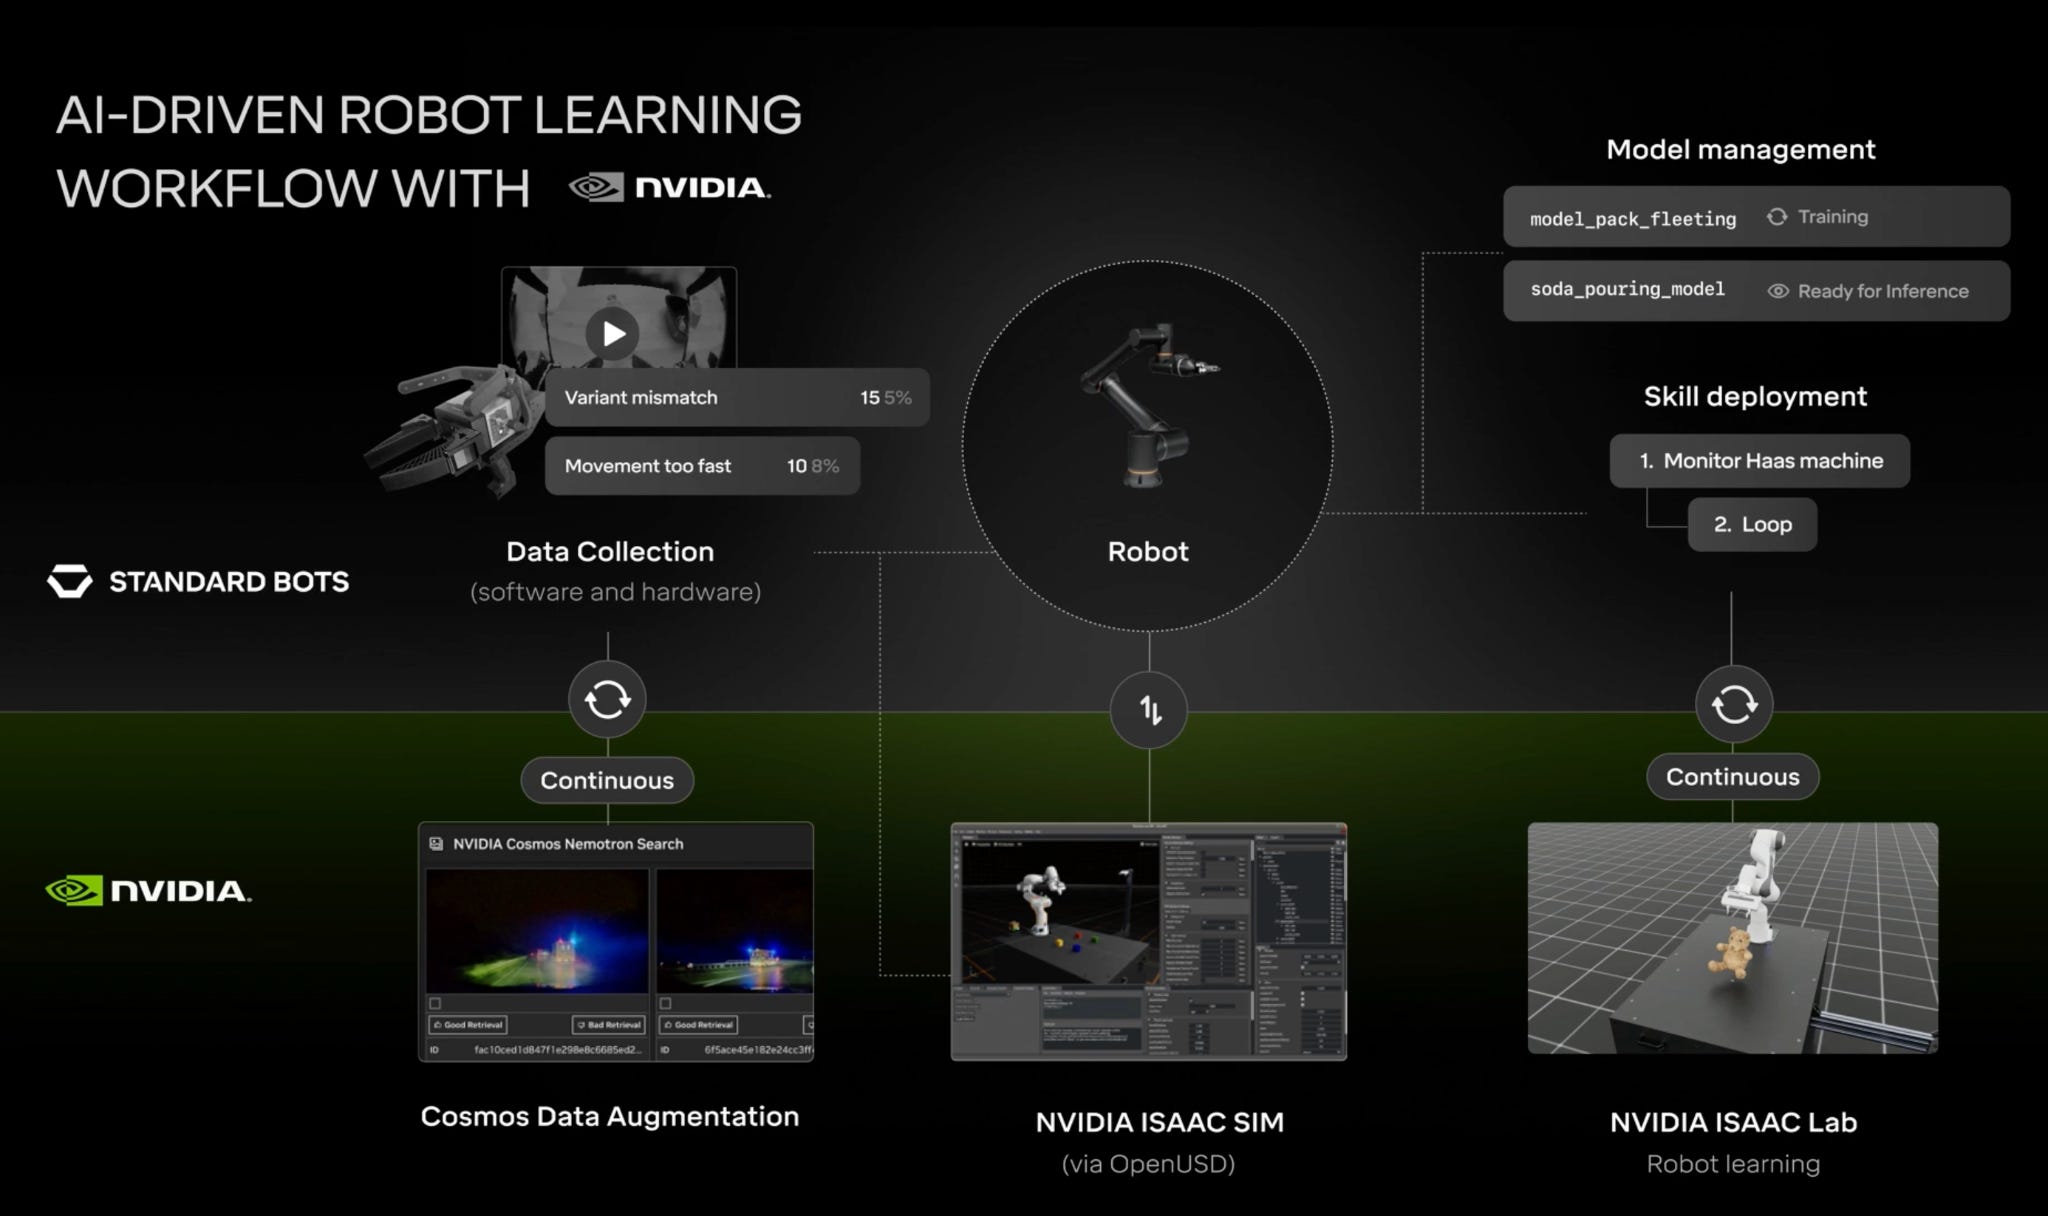
Standard Bots 已经扩展了其平台,允许外部开发者接入。通过 StandardOS,它提供 一系列 API 和 SDK。
据 Beard 介绍,开发者可以利用 Standard Bots 的 API 构建机器人应用,按需调用其技术栈中的任意组件,甚至接入自有的模型。他引用了 NVIDIA Cosmos 作为示例——这是一个面向物理 AI 的开源全模态世界模型家族(其 3.0 版本于 5 月下旬发布)。
目前,这需要开发者自行编写集成代码。但 Standard Bots 计划简化数据收集、模型训练以及将这些模型部署到其机器人上的流程。
聚焦目标数据
Standard Bots 或许不是机器人领域最“性”的公司,但它已在 NASA、Amazon、Lockheed Martin 等机构中实际部署用于工业自动化。
对于 AI 工程师而言,也许最有益的启示在于 Standard Bots 如何将 AI 适配到具体任务中。它保持 模型角色的聚焦,并利用 真实部署中的反馈 来修正边缘情况。你当然可以将同样的方法应用于软件智能体。
正如 Jentoft 所说——这也是 Jev 最近的体会——关键在于“从目标数据中挖掘最大价值,而非一味追求最大化的数据集”。