
Simcenter机械仿真 2小时前 · 2026-10-09 07:29:26 · 3 阅读
MCP +AIAgent驱动Hypermesh/Optistruct/Hyperview进行结构拓扑优化
寒露在上一篇文章中,我们尝试用 MCP + AI Agent 驱动 Designcenter 与 Simcenter 3D,探索从几何建模到仿真分析的自动化流程。本篇将沿着这一思路,把 AI 驱动仿真进一步扩展到结构优化场景:通过自然语言指令调用 Hypermesh 完成前处理,使用 Optistruct 执行优化求解,并在 Hyperview 中提取结果、生成分析报告。 本文以结构卡箍概念设计拓扑优化为案例(OS-HM-T 10010 Design Concept for a Structural Clip),介绍如何利用 MCP(Model Context Protocol)与 AI Agent,打通 Hypermesh、Optistruct、Hyperview ,实现从自然语言指令到优化结果交付的全流程闭环。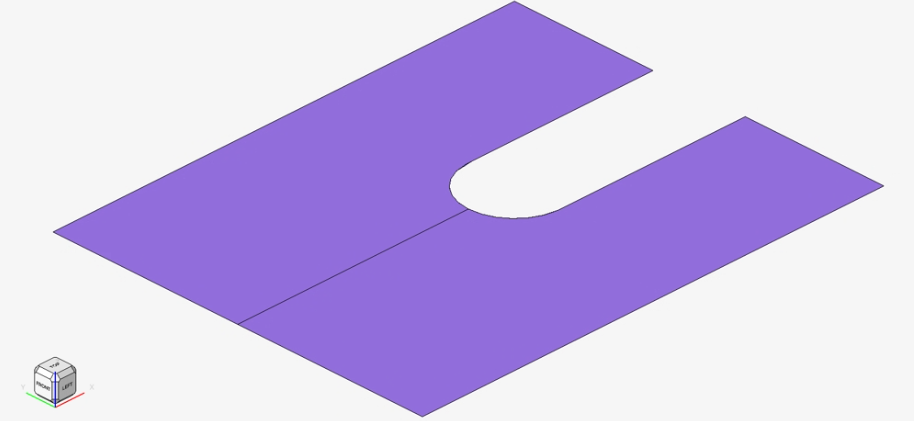 图:卡箍CAD图如何部署 Hyperworks MCP ?部署时,可以在支持 MCP 的 AI 客户端中直接输入下面这段指令进行安装,安装完成后启用这个MCP即可。寒露
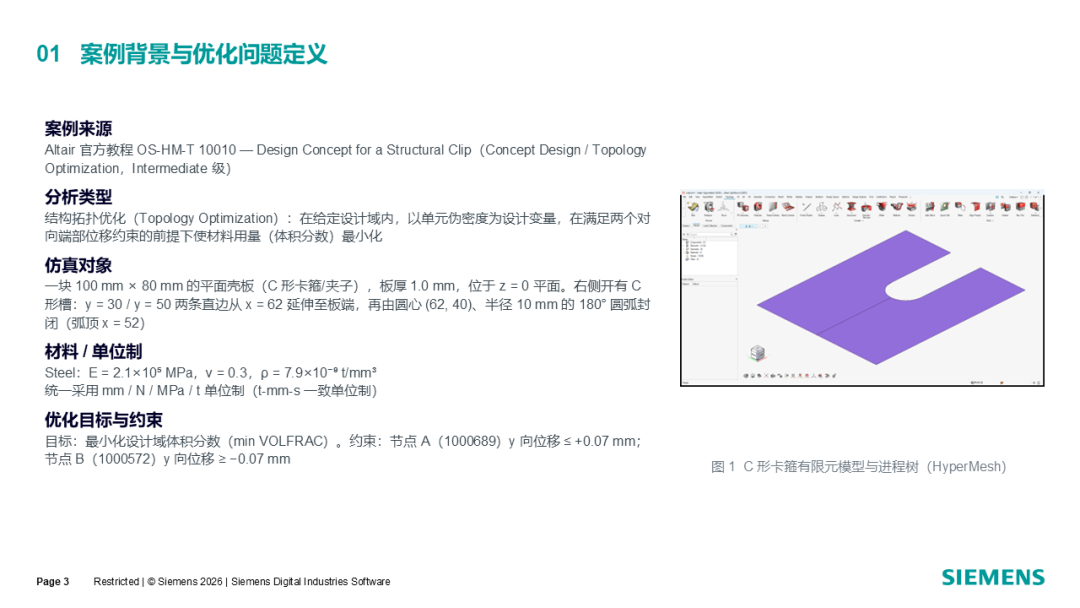
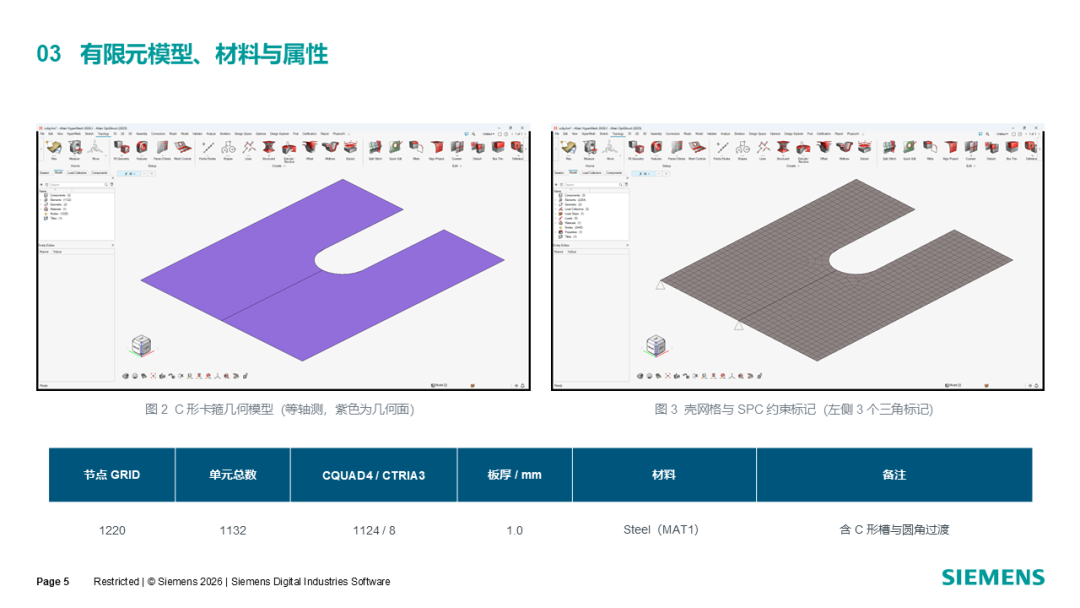
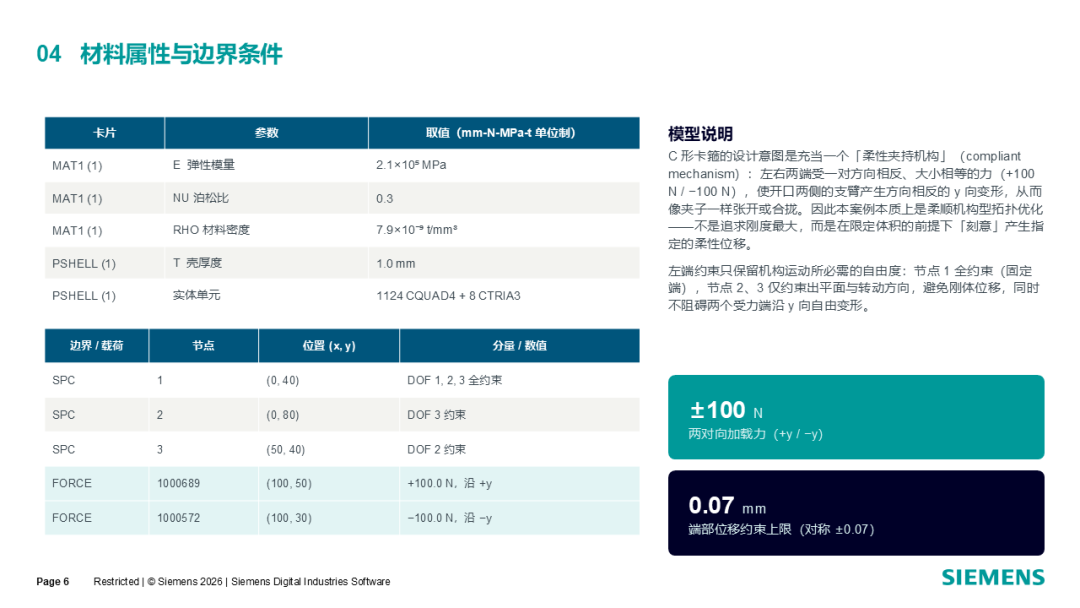
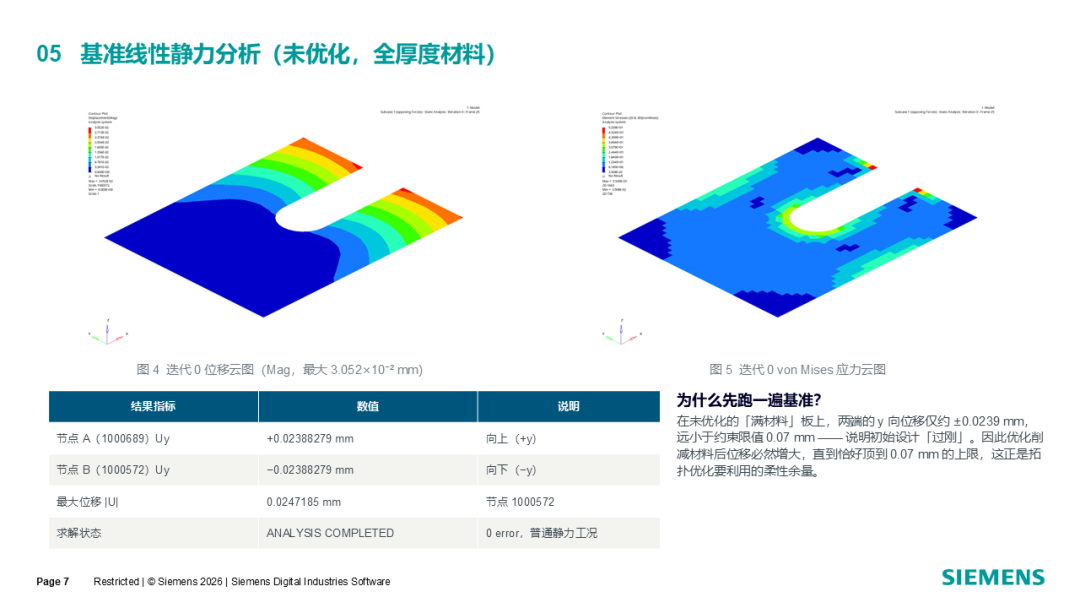
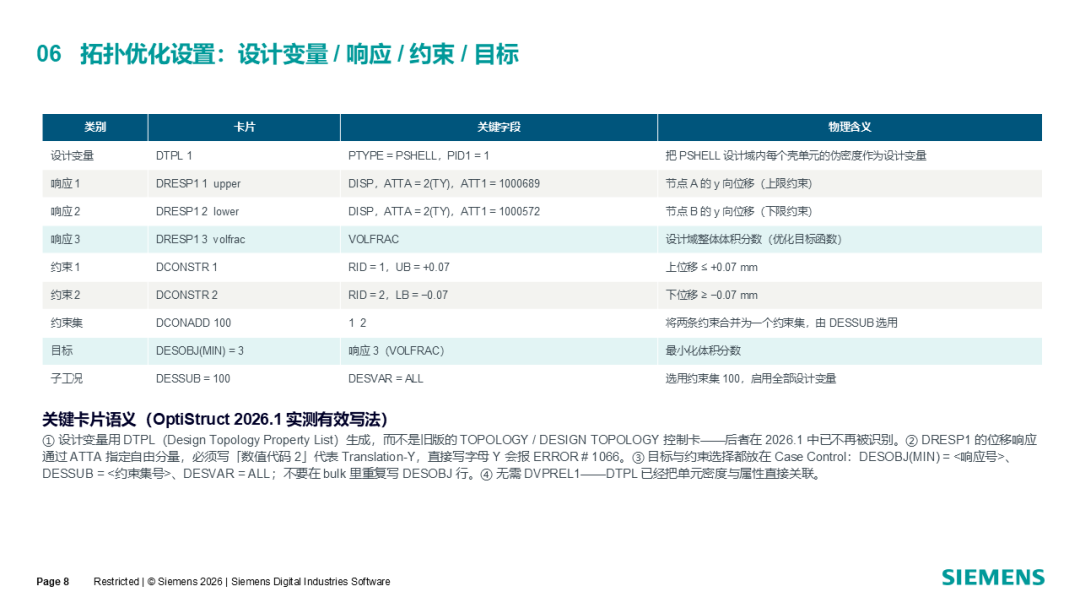
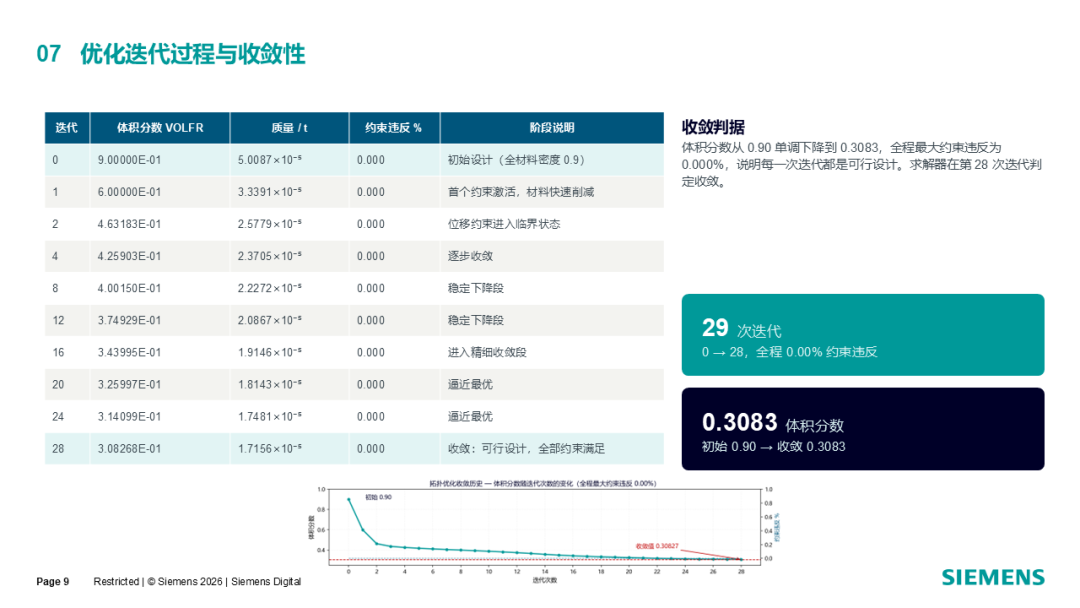
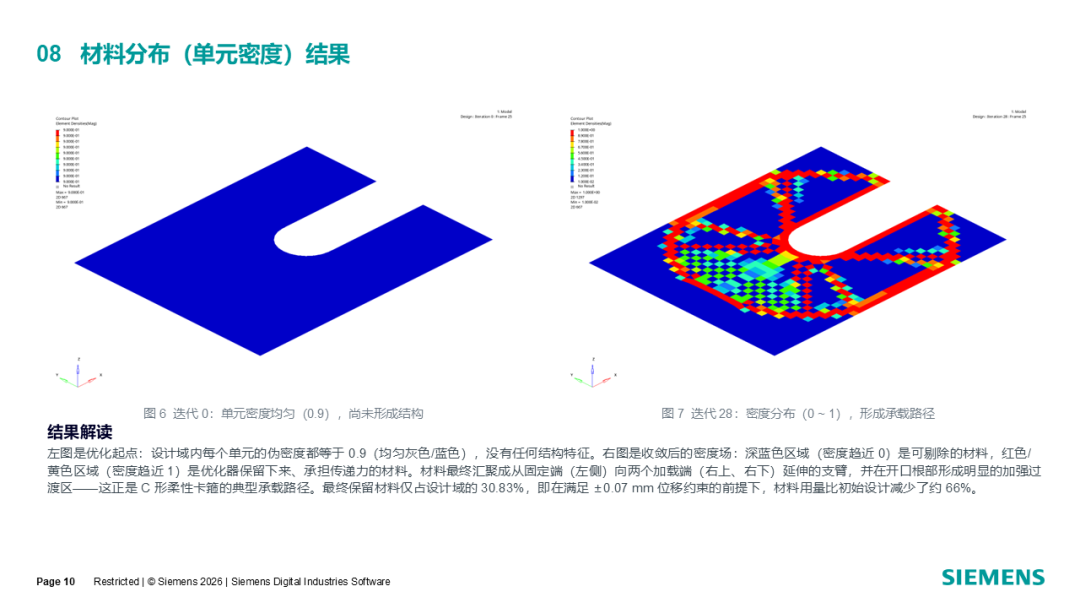
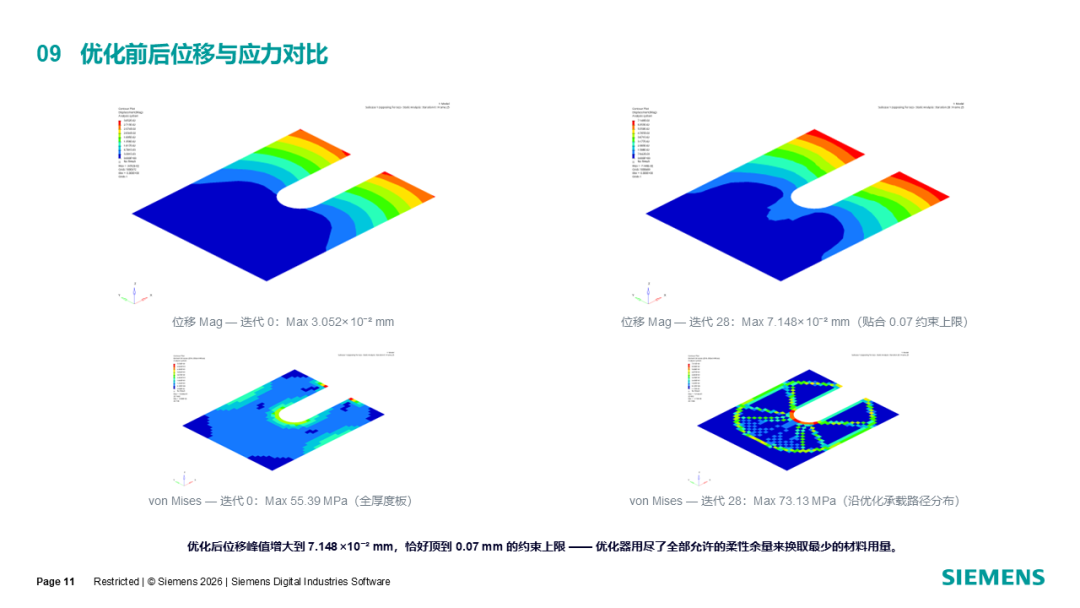
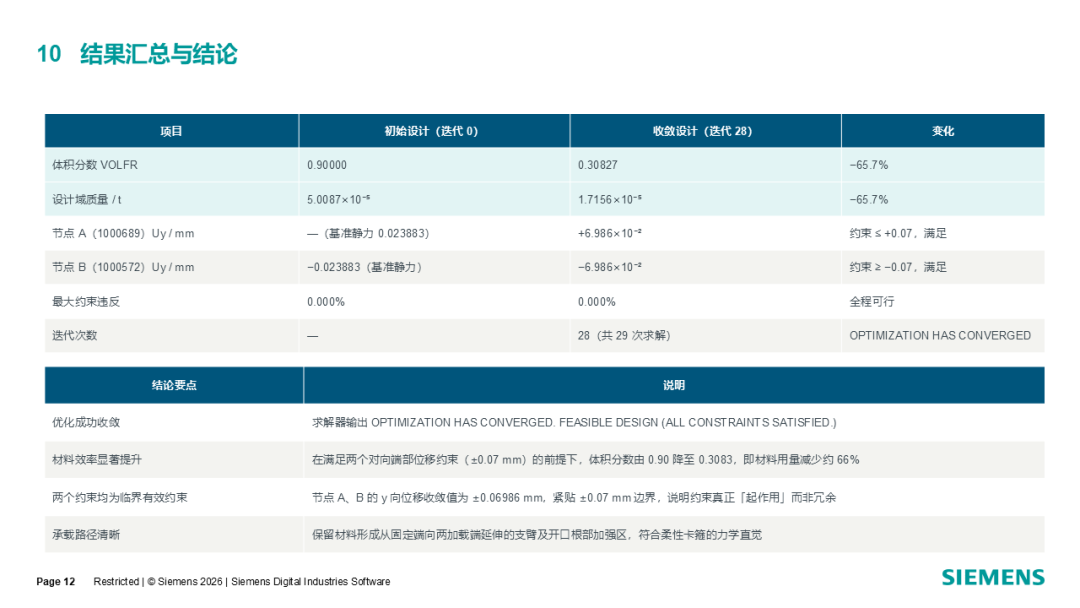
要让 AI 能够驱动 Hypermesh、Optistruct 与 Hyperview,需要将常用操作封装为受控的 MCP Tools,例如:打开与检查模型、创建或修改 DTPL/DRESP1/DCONSTR/DCONADD、导出 Optistruct deck、提交求解、读取 .out/.h3d/.hist 文件、导出单元密度与结果云图并生成报告。部署完成后,AI Agent 不需要模拟鼠标点击,而是通过标准化工具直接调用底层能力,执行更稳定,也便于复用、审计和扩展。AI 驱动 HyperMesh 完成拓扑优化前处理案例采用带 C 形槽的结构卡箍壳单元模型,设计域为一块 100 mm × 80 mm、厚度 1.0 mm 的平面壳板。模型共 1220 个节点、1132 个单元,其中包括 1124 个 CQUAD4 和 8 个 CTRIA3 单元。材料为钢,弹性模量 2.1×10⁵ MPa、泊松比 0.3。优化目标是在满足两个对向端部位移约束的前提下,使设计域体积分数最小。AI Agent 首先调用 Hypermesh 检查模型、材料、属性、载荷和约束:左侧通过三个节点约束必要自由度,避免刚体位移;右侧两个加载节点 1000689 和 1000572 分别施加沿 +y 与 −y 方向的 100 N 载荷。随后将 comp_shell 组件关联的 PSHELL 定义为拓扑优化设计域,并通过 DTPL 生成单元伪密度设计变量。接着定义三个响应:设计域体积分数 VOLFRAC、节点 1000689 的 y 向位移和节点 1000572 的 y 向位移。优化目标为最小化体积分数;位移约束分别为上端节点位移不超过 +0.07 mm、下端节点位移不低于 −0.07 mm。两条约束通过 DCONADD 合并为约束集,并由 DESSUB 挂接到静力子工况。完成设置后,AI Agent 自动检查 DTPL、DRESP1、DCONSTR、DCONADD、DESOBJ 与 DESSUB 的引用关系,保存 Hypermesh 模型并导出 Optistruct 求解文件。所有卡片、参数和检查结果同时写入任务日志,为后续复核保留依据。AI 驱动 Optistruct 求解、Hyperview 后处理与报告生成模型准备完成后,AI Agent 先提交基准线性静力分析,确认约束、载荷和位移方向正确;随后提交 OptiStruct 拓扑优化任务,持续读取迭代状态、体积分数和约束违反情况。求解结束后自动打开 HyperView,提取单元密度、位移、应力和迭代曲线,并将优化前后结果写入统一报告模板。整个过程可以通过一段自然语言指令发起。自然语言输入示例在完成 MCP 部署后,可以直接向 AI Agent 输入下面这段提示词:任务打开当前目录的 cclip.hm,完成结构拓扑优化全流程,并生成西门子模板分析报告 PPT。要求端到端跑通(ANALYSIS COMPLETED → OPTIMIZATION HAS CONVERGED / FEASIBLE DESIGN),0 ERROR;所有截图必须是 Hypermesh / Hyperview 的软件真实截图(GDI PrintWindow 抓取,严禁手绘或 AI 生成)。环境
 下一次我们要用MCP+AI Agent来驱动什么软件呢?
图:卡箍CAD图如何部署 Hyperworks MCP ?部署时,可以在支持 MCP 的 AI 客户端中直接输入下面这段指令进行安装,安装完成后启用这个MCP即可。寒露请帮我安装这个 MCP:
https://github.com/Cai-aa/CAE-Agent-Hub/tree/main/MCP/HyperWorks要让 AI 能够驱动 Hypermesh、Optistruct 与 Hyperview,需要将常用操作封装为受控的 MCP Tools,例如:打开与检查模型、创建或修改 DTPL/DRESP1/DCONSTR/DCONADD、导出 Optistruct deck、提交求解、读取 .out/.h3d/.hist 文件、导出单元密度与结果云图并生成报告。部署完成后,AI Agent 不需要模拟鼠标点击,而是通过标准化工具直接调用底层能力,执行更稳定,也便于复用、审计和扩展。AI 驱动 HyperMesh 完成拓扑优化前处理案例采用带 C 形槽的结构卡箍壳单元模型,设计域为一块 100 mm × 80 mm、厚度 1.0 mm 的平面壳板。模型共 1220 个节点、1132 个单元,其中包括 1124 个 CQUAD4 和 8 个 CTRIA3 单元。材料为钢,弹性模量 2.1×10⁵ MPa、泊松比 0.3。优化目标是在满足两个对向端部位移约束的前提下,使设计域体积分数最小。AI Agent 首先调用 Hypermesh 检查模型、材料、属性、载荷和约束:左侧通过三个节点约束必要自由度,避免刚体位移;右侧两个加载节点 1000689 和 1000572 分别施加沿 +y 与 −y 方向的 100 N 载荷。随后将 comp_shell 组件关联的 PSHELL 定义为拓扑优化设计域,并通过 DTPL 生成单元伪密度设计变量。接着定义三个响应:设计域体积分数 VOLFRAC、节点 1000689 的 y 向位移和节点 1000572 的 y 向位移。优化目标为最小化体积分数;位移约束分别为上端节点位移不超过 +0.07 mm、下端节点位移不低于 −0.07 mm。两条约束通过 DCONADD 合并为约束集,并由 DESSUB 挂接到静力子工况。完成设置后,AI Agent 自动检查 DTPL、DRESP1、DCONSTR、DCONADD、DESOBJ 与 DESSUB 的引用关系,保存 Hypermesh 模型并导出 Optistruct 求解文件。所有卡片、参数和检查结果同时写入任务日志,为后续复核保留依据。AI 驱动 Optistruct 求解、Hyperview 后处理与报告生成模型准备完成后,AI Agent 先提交基准线性静力分析,确认约束、载荷和位移方向正确;随后提交 OptiStruct 拓扑优化任务,持续读取迭代状态、体积分数和约束违反情况。求解结束后自动打开 HyperView,提取单元密度、位移、应力和迭代曲线,并将优化前后结果写入统一报告模板。整个过程可以通过一段自然语言指令发起。自然语言输入示例在完成 MCP 部署后,可以直接向 AI Agent 输入下面这段提示词:任务打开当前目录的 cclip.hm,完成结构拓扑优化全流程,并生成西门子模板分析报告 PPT。要求端到端跑通(ANALYSIS COMPLETED → OPTIMIZATION HAS CONVERGED / FEASIBLE DESIGN),0 ERROR;所有截图必须是 Hypermesh / Hyperview 的软件真实截图(GDI PrintWindow 抓取,严禁手绘或 AI 生成)。环境
- 通过 HyperWorks MCP 桥操作 Hypermesh(Profile = Optistruct),用桥的 load_model 载入模型。
- Optistruct 求解前置环境:RADFLEX_PATH 与 PATH 需包含 <Altair>/hwsolvers/common/bin/win64,设置 ALTAIR_HOME=<Altair>,求解器入口 <Altair>/hwsolvers/scripts/optistruct.bat <job>.fem。
- 单位制:mm / N / MPa / t(t-mm-s 一致)。cmd 中路径用 /c/ 前缀。
- 目标:最小化体积分数(volfrac)
- 约束:开口上节点 Y ≤ +0.07 mm;开口下节点 Y ≥ −0.07 mm
- 设计变量:设计域壳单元的伪密度
- 材料 Steel:E=2.1e5、ν=0.3、ρ=7.9e-9;PSHELL 厚度 1.0
- 载入模型,核对并报告:节点数、单元数、组件、单元类型(该 .hm 只含网格 + 空材料,无属性/载荷/约束/子工况 —— 这是教程设计的起点,需自行创建,不是文件损坏)。取网格用 Tcl:节点坐标 hm_getvalue nodes id=$n dataname=coordinates;单元连接 hm_getvalue elems id=$e dataname=nodes(list_entities("element") 不返回连接关系)。
- 设计变量用 DTPL(Design Topology Property List,PTYPE=PSHELL)—— 注意 2026.1 已不识别旧版 TOPOLOGY / DESIGN TOPOLOGY 控制卡
- 响应 DRESP1:volfrac(VOLFRAC);上/下节点 DISP,位移分量用 ATTA 写数值码 2(TY),写字母 Y 会报 ERROR #1066
- 约束 DCONSTR:上 ≤ +0.07、下 ≥ −0.07;DCONADD 合并成约束集
- 目标与挂载写在 Case Control:DESOBJ(MIN)=<volfrac 响应号>、DESVAR=ALL、子工况 DESSUB=<约束集号>
- 拓扑优化不需要 DVPREL1;OUTPUT 块会被忽略,输出请求直接挂 SUBCASE
- Hyperview 提取(每次开图强制单视口):密度等值面(Iso, Current Value 0.3, 末迭代)、单元密度云图、Y 位移云图、von Mises 应力云图(各取迭代 0 与末迭代对照);由 .hist / .hgdata 绘制迭代收敛曲线;从 .out 提取最终体积分数与迭代数据
- 截图用 GDI 抓窗时必须重试:Hyperview 进程窗口标题形如 Altair Hypermesh ...(不含 "hyperview"),首次常抓不到,需 retry 2–3 次、间隔 6 s。
- 长耗时步骤必须放后台任务,不要用 nohup & 前台等。
- H3D 迭代帧:_des.h3d / _s1.h3d 的 simulation 1 = 迭代 0,simulation 2 = 末迭代 。
- 报告用西门子模板。
- 交付前自检:testzip 无错、页数正确、用 PowerPoint COM 导出全页 PNG 逐页目视复核(查模板光纹遮挡、文字重叠/越界、残留"单击此处添加标题"空占位符)
- 报告、全部截图、cclip_complete.* 结果文件归当前目录;中间脚本放 _work/;
- 另出 cclip案例总结.md(9 节:案例概述 / 教程来源与起始文件 / 几何与网格 / 物理模型与边界条件 / 求解设置 / 求解结果数据 / 结果与分析 / 关键技术要点 / 产物清单与复现命令)
下一次我们要用MCP+AI Agent来驱动什么软件呢?原始来源: Simcenter机械仿真