
英伟达让AIAgent开始造机器人
AI Agent刚学会替人写程序,英伟达已经把它带进了机器人开发现场。
9月22日,英伟达在加拿大多伦多举行的ROSCon上发布Isaac ROS 5.0。它带来的变化很直接:开发者不只可以使用AI辅助写代码,还能让AI Agent调用专门的机器人技能,参与环境配置、模型适配和抓取流程。
这意味着,机器人开发正在从“人使用工具”,走向“人和AI Agent共同搭系统”。
AI Agent开始接手机器人开发流程
Isaac ROS是英伟达面向ROS生态推出的一组GPU加速软件包。ROS是现代机器人开发中最常用的开源基础之一,英伟达称它覆盖近130万名用户。
过去,开发者要自己安装环境、接入传感器、调整感知模型,再把识别、深度估计、位姿计算和机械臂动作串起来。任何一环出错,都可能让机器人停在原地。
Isaac ROS 5.0新增了面向AI Agent的技能和文档。AI Agent可以理解开发者的目标,再调用相应流程完成配置和操作。
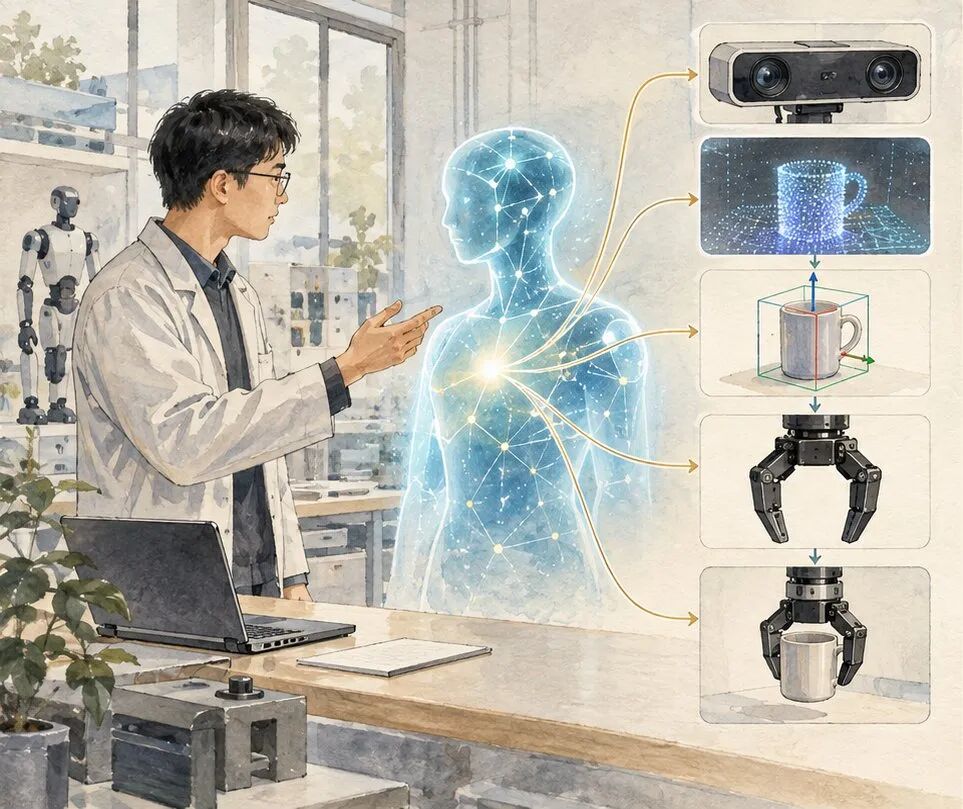
例如,新的FoundationStereo微调技能可以帮助AI Agent根据开发者使用的相机、现场环境和机器人任务,调整双目感知模型。开发者不用再从头摸索一整套适配流程。
常见的抓取任务也被拆成了独立技能。目标检测、深度估计、物体位姿和机械臂抓放可以连接起来,让Agent更容易把一句“把这个物体拿起来”变成可执行的机器人流程。
机器人看得更快,也更容易换硬件
新版本不只是增加Agent入口,底层感知速度也在提高。
英伟达表示,FoundationPose现在提供面向Agent的推理库。机器人识别并追踪物体位置和方向的速度,最高可以提升5.5倍。
这类提升对真实机器人很重要。机械臂面对移动物体时,识别结果慢半拍,动作就可能落空。移动机器人在人员和障碍物不断变化的环境里,也需要更快地更新判断。
Isaac ROS 5.0还支持ROS Lyrical和Ubuntu 24.04。英伟达与Open Source Robotics Alliance合作,向ROS Lyrical贡献了一套标准数据处理接口,让机器人软件更容易在不同计算硬件之间传递数据,GPU只是其中一个加速实例。
完成开发后,这些应用可以运行在从Jetson Orin Nano到Jetson Thor的不同设备上。开发者可以先用较低成本的平台验证,再随着机器人任务变复杂,迁移到更强的边缘计算硬件。
英伟达争的不是一块机器人芯片
机器人市场过去常把注意力放在关节、电机、减速器和本体。AI能力上来以后,真正难复制的部分正在转向软件:机器人如何理解环境、如何学习任务、如何把模型稳定地跑在现场。
英伟达想占住的,正是这条软件链。
它提供GPU和Jetson硬件,也提供感知模型、ROS加速库、仿真环境和部署工具。现在再加入Agent技能,英伟达试图把开发者的一句话,一直连接到机器人最终执行的动作。
这种做法会明显降低开发门槛,但也会让项目更深地进入英伟达的软件和硬件体系。Agent技能越好用,开发团队迁移整套技术栈的成本就越高。
这还不是“AI自己造机器人”
Isaac ROS 5.0没有让AI Agent凭空设计出一台完整机器人。
它做的是把容易重复、步骤明确、需要专业经验的工作整理成可调用技能。相机参数是否可靠、机械臂动作是否安全、现场异常如何处理,仍然需要工程师测试和验收。
但方向已经变了。
以前,AI Agent主要待在编辑器和命令行里。现在,它开始接触传感器、感知模型、机械臂和边缘设备。代码一旦变成机器动作,AI Agent影响的就不再只是屏幕上的结果。
英伟达这次发布的真正信号是:下一代机器人开发工具,可能不再等着工程师逐项点击。工程师说清目标,AI Agent负责调用技能,机器人在现实世界里完成动作。