
AIAgent开始进入机器人开发链了
过去一年,AI Agent最熟悉的舞台还是浏览器和代码编辑器:读网页、改代码、调用工具。但9月22日,NVIDIA在多伦多ROSCon发布Isaac ROS 5.0,把同一种工作方式进一步推向机器人开发。变化的重点不是“让机器人会聊天”,而是让AI Agent开始帮助人类把机器人造出来。
核心结论• AI Agent开始从操作软件进入构建机器人的工程工具链。
• 真正可能被压缩的是机器人组件之间昂贵的集成与部署成本。
• 物理世界的失败成本更高,因此Agent辅助开发必须与仿真、确定性测试、硬件验证和人工复核绑定。
Agent正在从软件世界走向机器人开发现场
过去一年,AI Agent最熟悉的舞台还是浏览器和代码编辑器:读网页、改代码、调用工具。但9月22日,NVIDIA在多伦多ROSCon发布Isaac ROS 5.0,把同一种工作方式进一步推向机器人开发。变化的重点不是“让机器人会聊天”,而是让AI Agent开始帮助人类把机器人造出来。
NVIDIA把Isaac ROS描述为建立在ROS之上的GPU加速软件包集合。新版本加入面向Agent的工作流、可复用skills和agent-ready documentation,让AI不仅回答开发问题,还能理解工具、组织步骤并把开发者意图转成可以继续验证的机器人应用。
这是一个容易被低估的转折。此前我们讨论Agent,往往关注它能否替人操作现有软件;现在Agent开始进入另一层:参与构建未来那些会在现实世界行动的软件与机器。
ROS为什么是这件事的关键位置
ROS可以粗略理解为现代机器人开发的重要“连接层”。摄像头感知、定位、路径规划、机械臂控制并不是一个程序完成的,而是许多模块协同工作。ROS提供共同的工具、库和通信方式,让这些模块能够被组合起来。NVIDIA称,ROS生态已有接近130万用户。
机器人开发真正耗时的地方,常常不是写出某一个算法,而是让不同传感器、模型、计算硬件和控制模块稳定地一起工作。一个感知模型在实验室里跑通,并不等于它已经能接进真实机器人的数据流,更不等于能稳定部署到边缘设备。
因此,当Agent进入ROS工具链,它面对的就不只是“生成一段代码”,而是更长的工程链条:理解环境、选择组件、配置依赖、连接感知与控制、进入仿真,再把结果送到真实硬件。
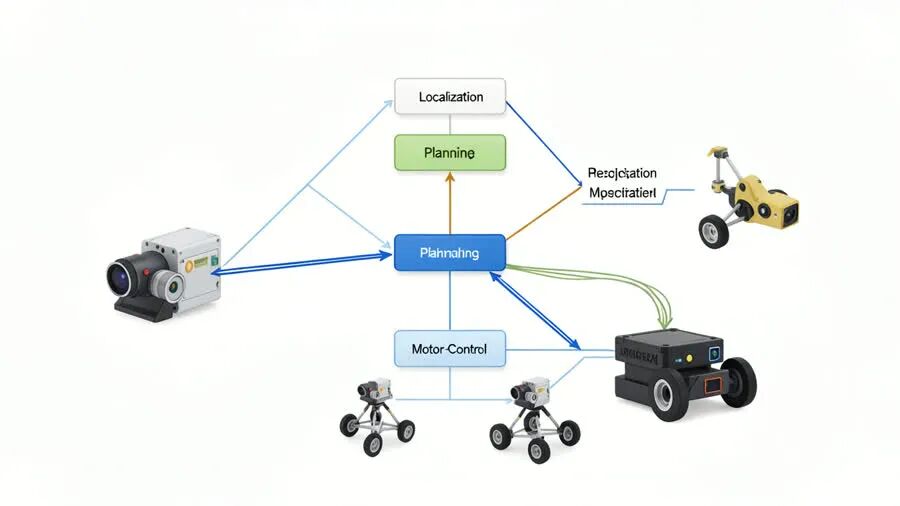
ROS把感知、定位、规划与控制等模块连接成完整机器人应用。
Isaac ROS 5.0把Agent放进了哪些环节
NVIDIA这次给出的例子很具体。新的Isaac skills覆盖setup和manipulation等任务,开发者与AI Agent都可以调用这些可复用工作流;agent-ready文档则让Agent更容易理解Isaac ROS的工具和操作路径。
其中一个FoundationStereo fine-tuning skill,可以帮助Agent针对开发者自己的摄像头、环境和机器人应用适配双目感知模型。另一个pick-and-place skill把检测、深度估计和姿态输出连接起来,形成可以独立复用的机器人操作工作流。
这里最值得注意的词不是“自动”,而是“可复用”。软件Agent之所以快速进步,一个重要原因就是复杂工作被逐渐拆成工具、技能和可验证步骤。现在,同样的工程范式正在进入Physical AI。
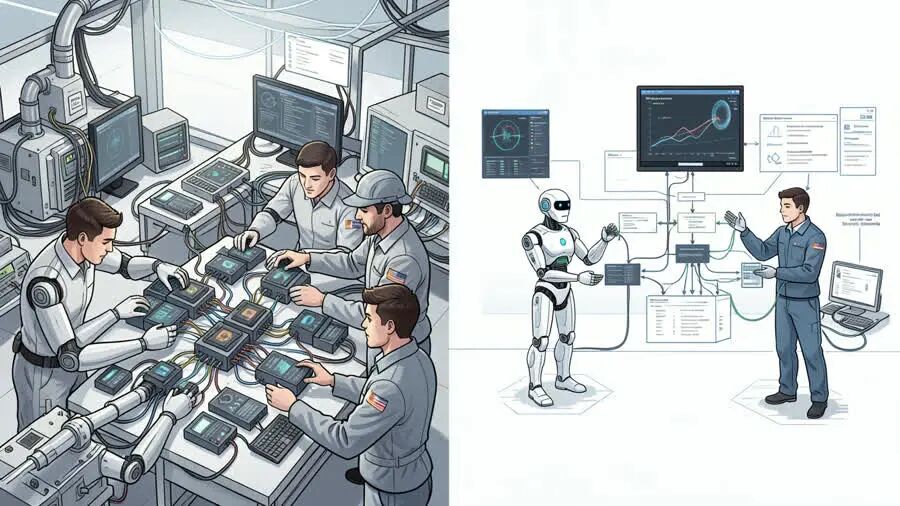
Agent的价值不只在写代码,而可能在压缩跨组件集成工作。
真正被压缩的,可能是机器人集成成本
机器人行业长期存在一个现实问题:模型越来越强,但把模型接进真实机器仍然很贵。摄像头型号不同、算力平台不同、控制周期不同、现场环境不同,都可能让一个看似成熟的能力重新变成集成工程。
如果Agent能够读懂文档、调用标准化skill、理解ROS节点之间的关系,并帮助完成配置和初步验证,那么它降低的就不只是编码成本,而可能是“把很多组件真正接起来”的成本。
NVIDIA还为Isaac ROS 5.0加入ROS Lyrical与Ubuntu 24.04支持,并把从Jetson Orin Nano到Jetson Thor的部署路径纳入同一套平台。
这也是为什么Agent进入机器人开发链,比“机器人接入一个大模型”更值得关注。后者增加的是一个能力模块;前者试图改变能力模块被开发、组合和部署的方式。
但物理世界不会像浏览器一样宽容
这里必须保留一个重要边界。NVIDIA发布的是自己的平台能力与生态案例,它并不能单独证明所有机器人团队都会获得同样的生产力提升,更不能证明Agent生成或配置的机器人应用天然安全。
软件Agent做错一步,常见后果可能是一段代码报错、一个网页操作失败;机器人做错一步,可能意味着机械臂碰撞、移动平台误判障碍物,甚至影响人员和设备安全。因此,Agent越深入Physical AI开发,仿真、确定性测试、hardware-in-the-loop以及人工工程复核反而越重要。
NVIDIA列出的生态案例本身也体现了这一点。例如Magna把Isaac ROS与Isaac Sim硬件在环测试结合,用仿真验证真实部署;这说明Agent并不是替代验证,而应该被放进一条验证更严格的工程流水线。
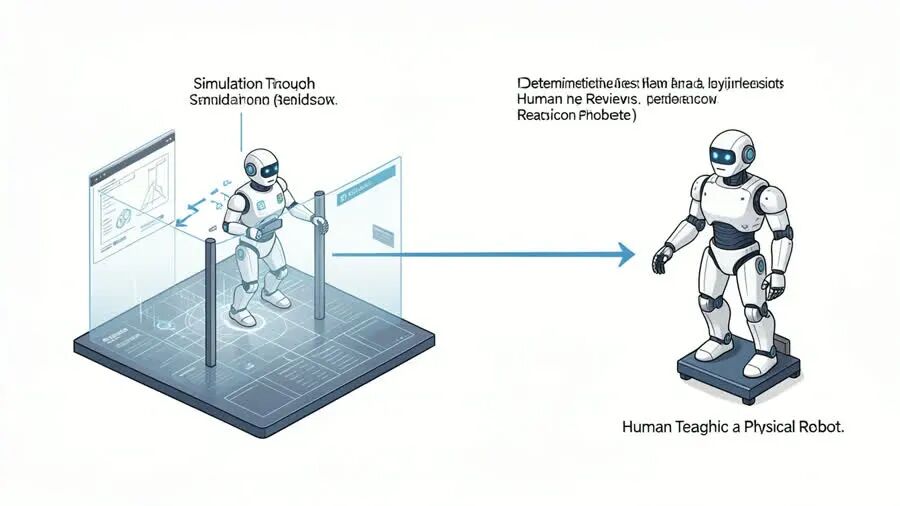
物理世界失败成本更高,Agent输出仍必须经过仿真、测试与人工复核。
下一场Agent平台战,可能发生在机器人工具链
过去两年,Agent平台竞争主要围绕电脑展开:谁能更好地读屏幕、调用API、理解代码库、操作浏览器。Isaac ROS 5.0展示的是另一条正在形成的路线——Agent能力开始嵌入机器人开发基础设施。
如果这条路线继续推进,未来机器人公司的差异可能不仅在于谁拥有更强的视觉模型、VLA模型或机械结构,还在于谁能把感知、仿真、测试、边缘部署和硬件验证组织成更容易被人和Agent共同操作的开发系统。
真正的Physical AI竞争,因此可能同时发生在两层:一层是机器人最终能做什么;另一层是我们能多快、多可靠地把这些能力造出来。Isaac ROS 5.0值得关注,正因为AI Agent开始触碰第二层。
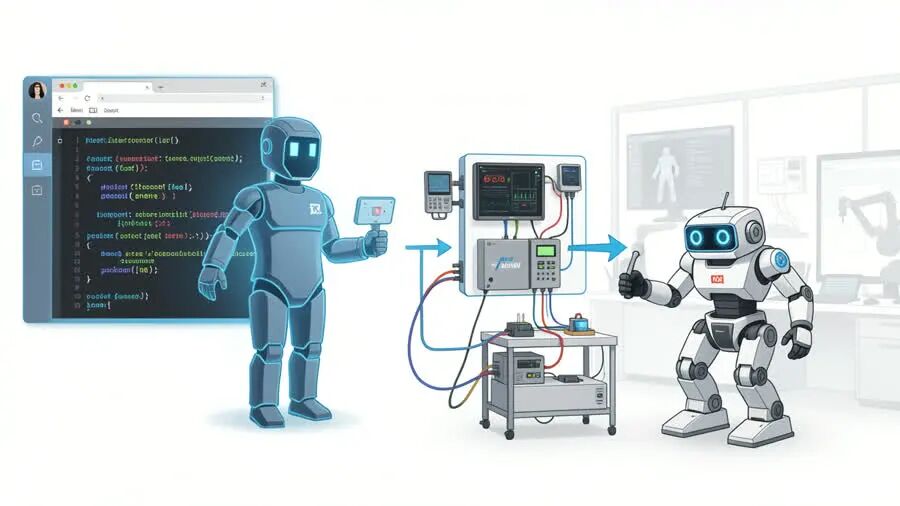
Agent平台的边界正在从浏览器和IDE继续扩展到机器人开发基础设施。
需要注意:NVIDIA is describing its own robotics platform release. Agentic development workflows can reduce integration effort, but the announcement alone does not establish universal productivity gains or certify safety of deployed robots.Physical AI的下一场竞争,不只是机器人本身有多聪明,也是谁能让人和Agent更快、更可靠地把机器人能力造出来。
参考来源
[1] NVIDIA — Isaac ROS 5.0 Advances Agentic, Open Source Robotics Development
本号持续追踪 AI 前沿进展,提供面向大众的深度解释与分析。
作者:莫明墉
简介:清华大学博士
联系方式:17876679967
粉丝群:申请入粉丝群请加好友后说“粉丝群”