
物理AI接过方向盘:全球Robotaxi领导者如何利用NVIDIA技术构建未来
全球Robotaxi(自动驾驶出租车)市场——物理 AI 首个商业化突破——预计到 2035 年规模将达4000 亿美元,届时将有超过 600 万辆商业车辆投入运营,无驾驶员车队已穿梭于全球最繁忙、最复杂的街道之中。
部署一辆自动驾驶汽车已经是一项挑战,而大规模扩展车队则是更高阶的计算难题,这意味着要在成千上万辆汽车中交付同样安全、可靠的性能。
满足这些需求需要在自动驾驶出租车开发的整个生命周期中投入海量算力,涵盖 AI 模型的数据准备与训练、驾驶行为的模拟与验证,以及车内的实时处理。
NVIDIA 为AI 训练、模拟和安全验证提供了开放平台,包含库、软件开发工具包、工作流和模型,开发者可将其与自有技术栈结合使用。
如今,每一个达到商业规模的重大自动驾驶出租车项目都运行在 NVIDIA 的模块化技术栈上,涵盖 AI 训练、模拟和车载计算——或这三者的组合——以实现车队的大规模开发与部署。
什么是自动驾驶出租车技术栈?
自动驾驶出租车技术栈是一组用于开发、验证和部署自动驾驶汽车(AV)的端到端技术,涵盖从数据和 AI 模型训练到模拟、安全验证及车载实时计算的各个环节。
NVIDIA 的自动驾驶出租车及AV 平台将这些能力整合为三台计算机组成的解决方案:模型训练计算机、模拟与验证计算机,以及车载计算机。
1. 训练计算机:NVIDIA DGX
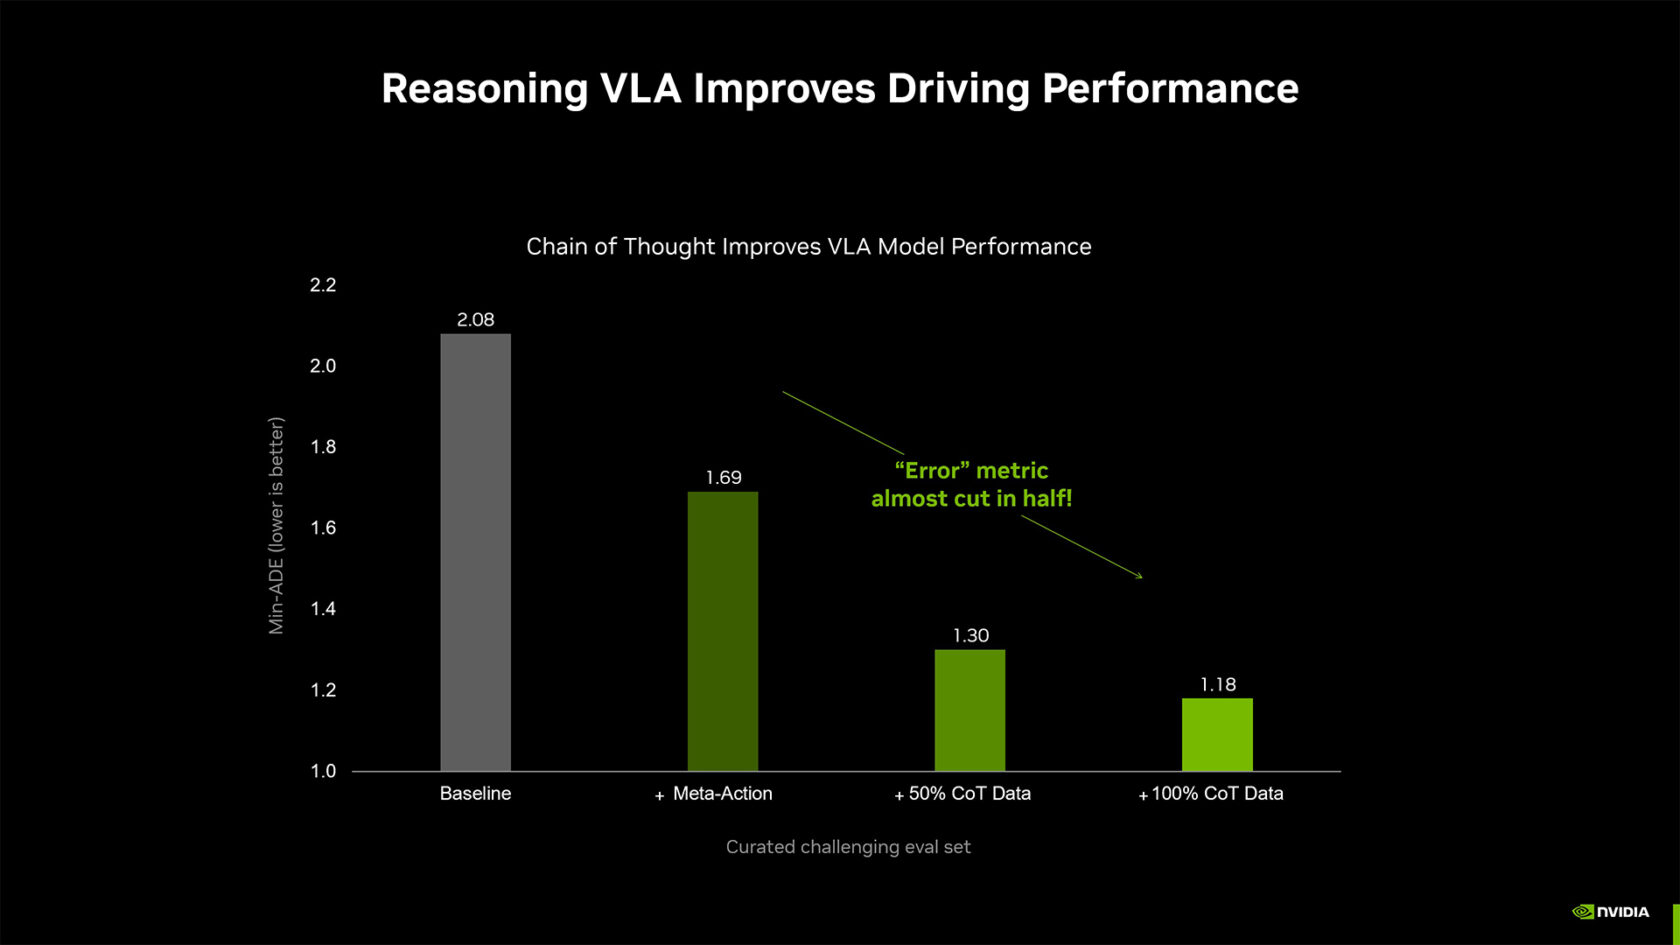
随着车队数据规模持续扩大,Robotaxi 智能正在不断演进,衍生出能力更强的模型。开发者可在 NVIDIA DGX 系统上训练自动驾驶模型。
NVIDIA Alpamayo 系列提供了一套开放式的推理视觉-语言-动作(VLA)模型、仿真框架及物理 AI 数据集,为开发者提供可适配自身数据、需求和技术栈的组件。其推理模型将复杂的驾驶场景拆解为小步骤,逐步推理并选出最安全的轨迹,从而帮助应对自动驾驶中的长尾挑战。
NVIDIA 还提供物理 AI 数据集、强化学习参考架构,以及用于后训练和蒸馏的最佳实践,协助开发者针对特定车型优化模型。
2. 仿真与验证:基于 NVIDIA RTX PRO 的 NVIDIA Omniverse 和 Cosmos
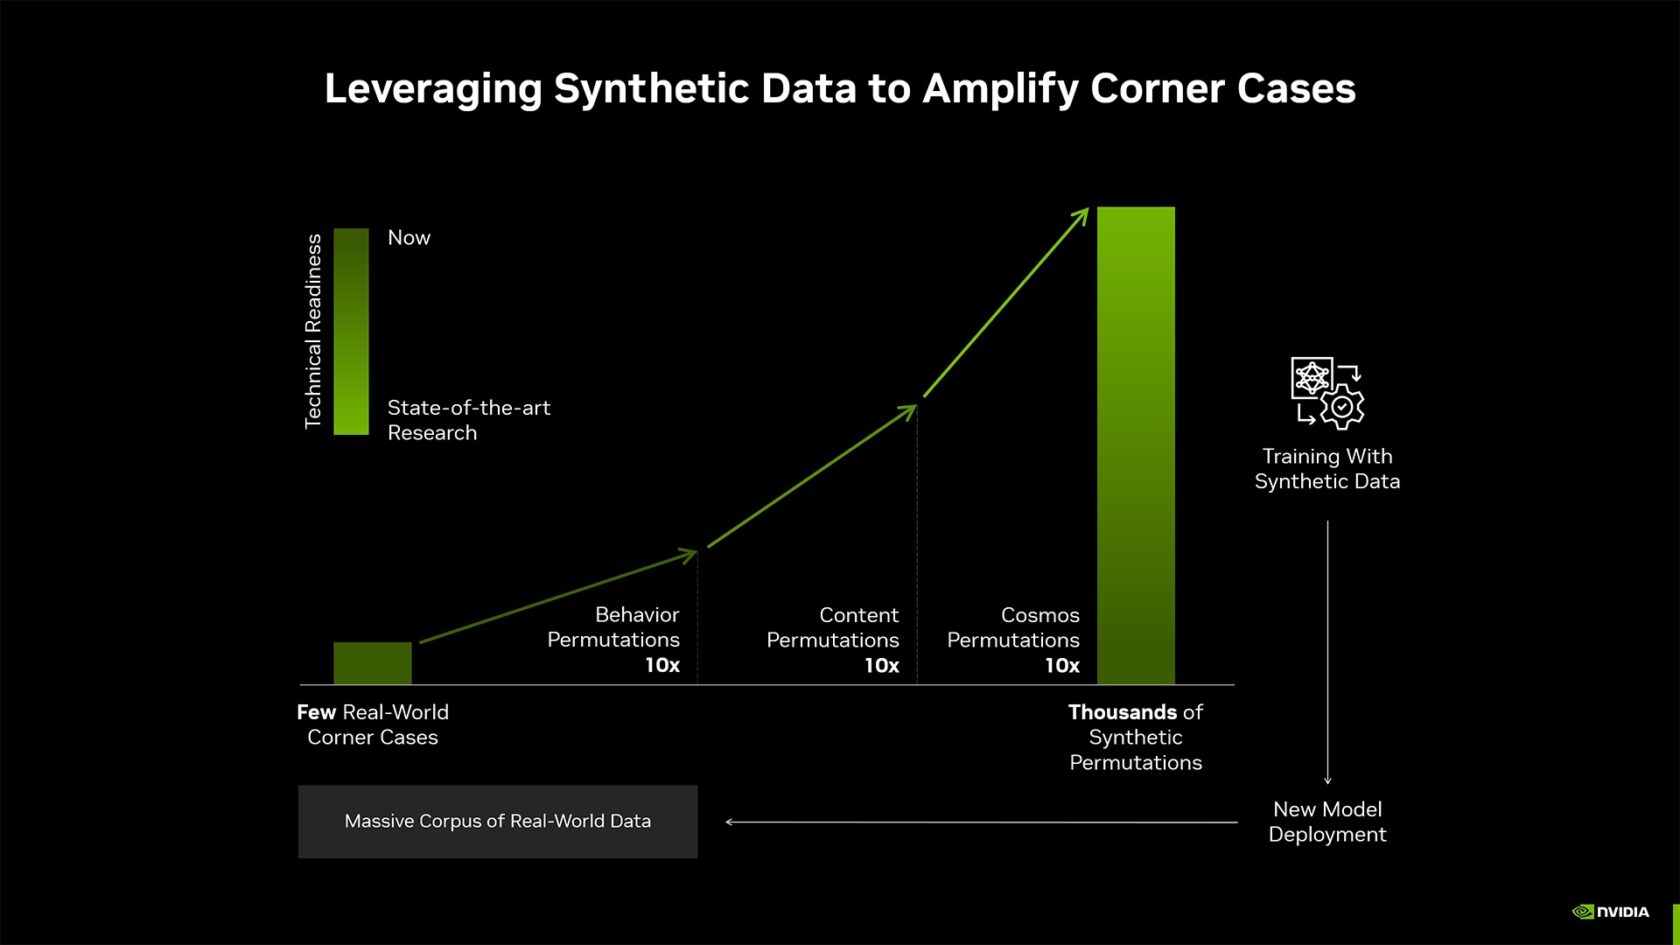
仅靠实际行驶里程无法覆盖所有罕见且复杂的长尾驾驶场景。NVIDIA Omniverse NuRec 可从传感器数据重建真实世界驾驶场景,而 NVIDIA Cosmos 世界基础模型能生成符合物理规律的场景变体。开发者借此可将数千个现实世界的边缘案例扩展为数百万种驾驶行为、交通流、天气、光照及传感器条件的组合。
在 NVIDIA RTX PRO Servers 上运行的 NVIDIA Omniverse 和 Cosmos 支持闭环仿真与验证。NVIDIA AlpaSim 仿真框架进一步扩展了这一工作流,可用于训练和评估基于推理的自动驾驶模型,帮助开发者在部署前发现薄弱环节。
3. 车载计算与传感器架构:NVIDIA Hyperion 搭配 DRIVE AGX
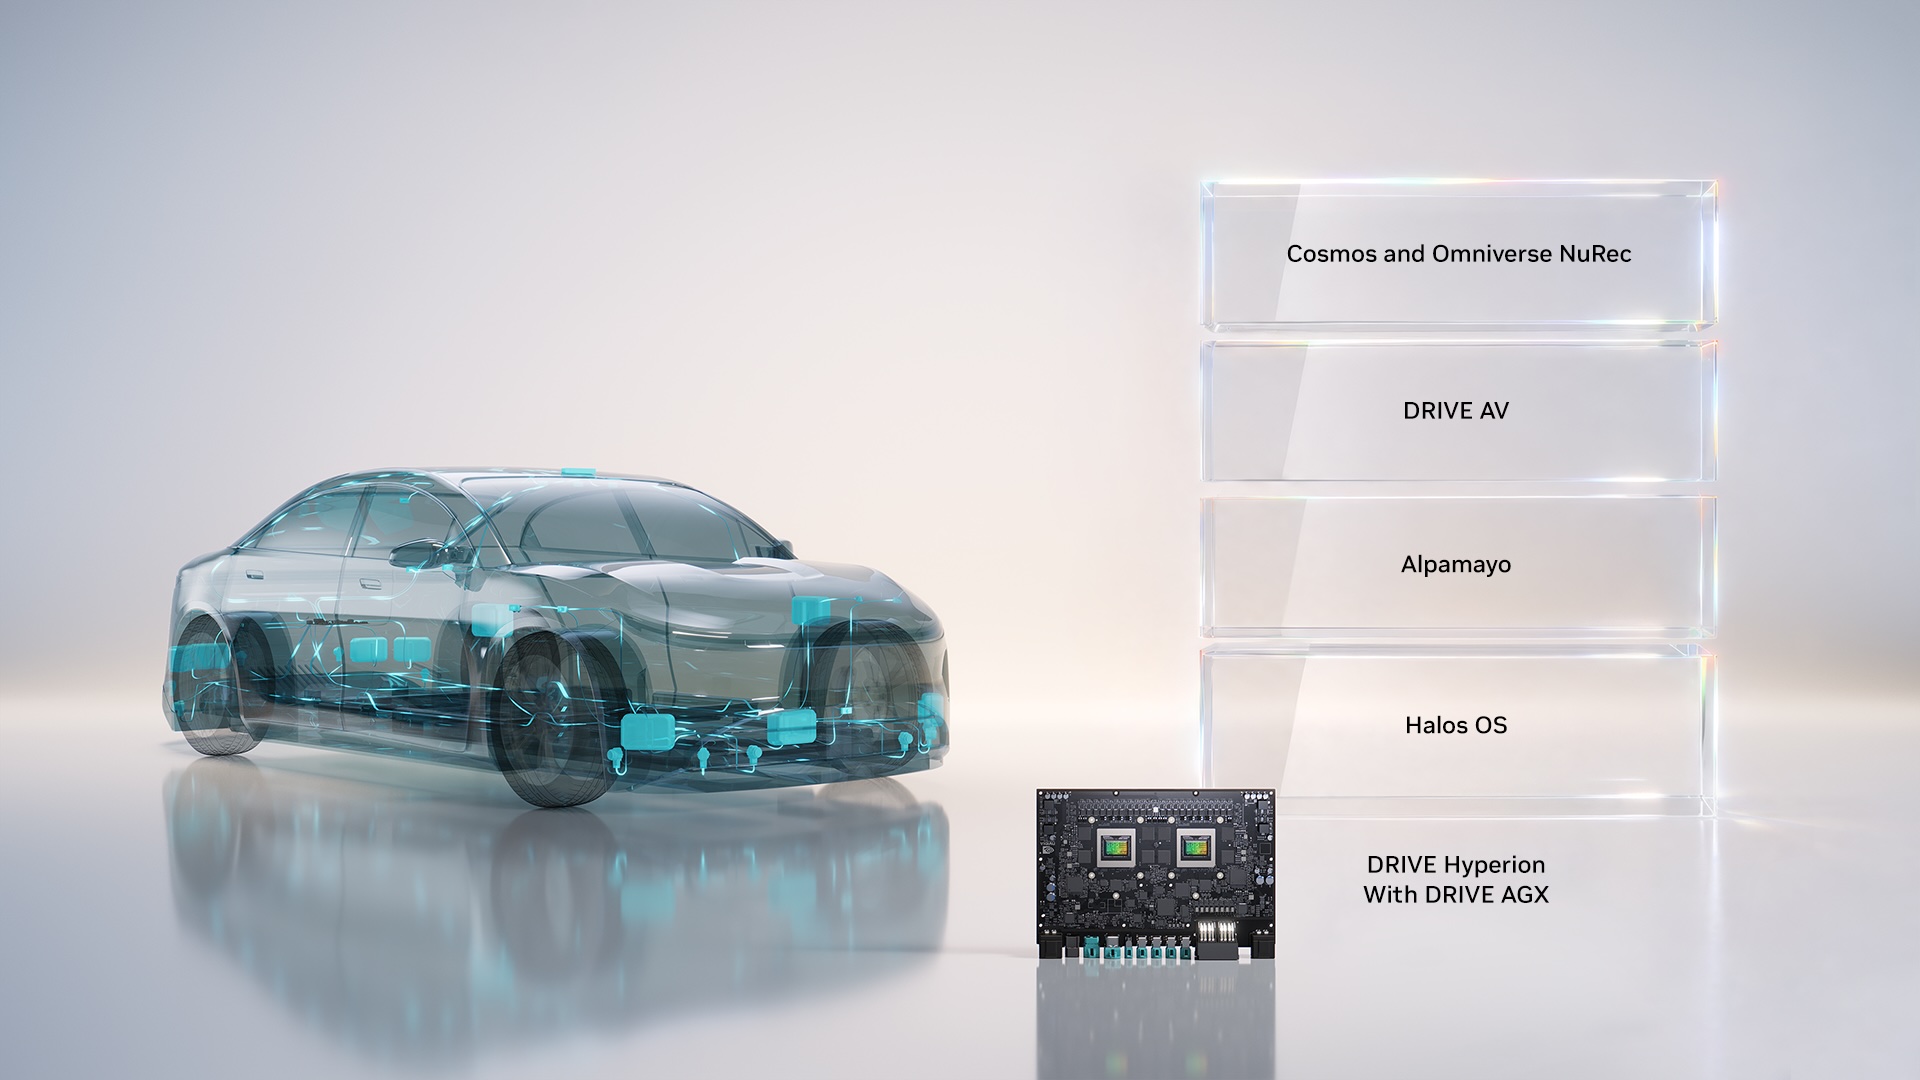
NVIDIA Hyperion 是面向 L4 级 Robotaxi 的模块化车载计算与传感器参考架构。Hyperion 10 采用双 NVIDIA DRIVE AGX Thor 片上系统(基于 NVIDIA Blackwell 平台),配备 14 个高清摄像头、9 个雷达、3 个激光雷达和 12 个超声波传感器,实现实时 360 度传感器融合。其冗余的计算与感知设计确保在某个传感器或计算组件失效时,车辆仍能安全运行。
双 DRIVE AGX Thor 专为运行现代 AI 工作负载而设计,包括 VLA 模型,覆盖感知、推理、路径规划和驾驶操作等环节。
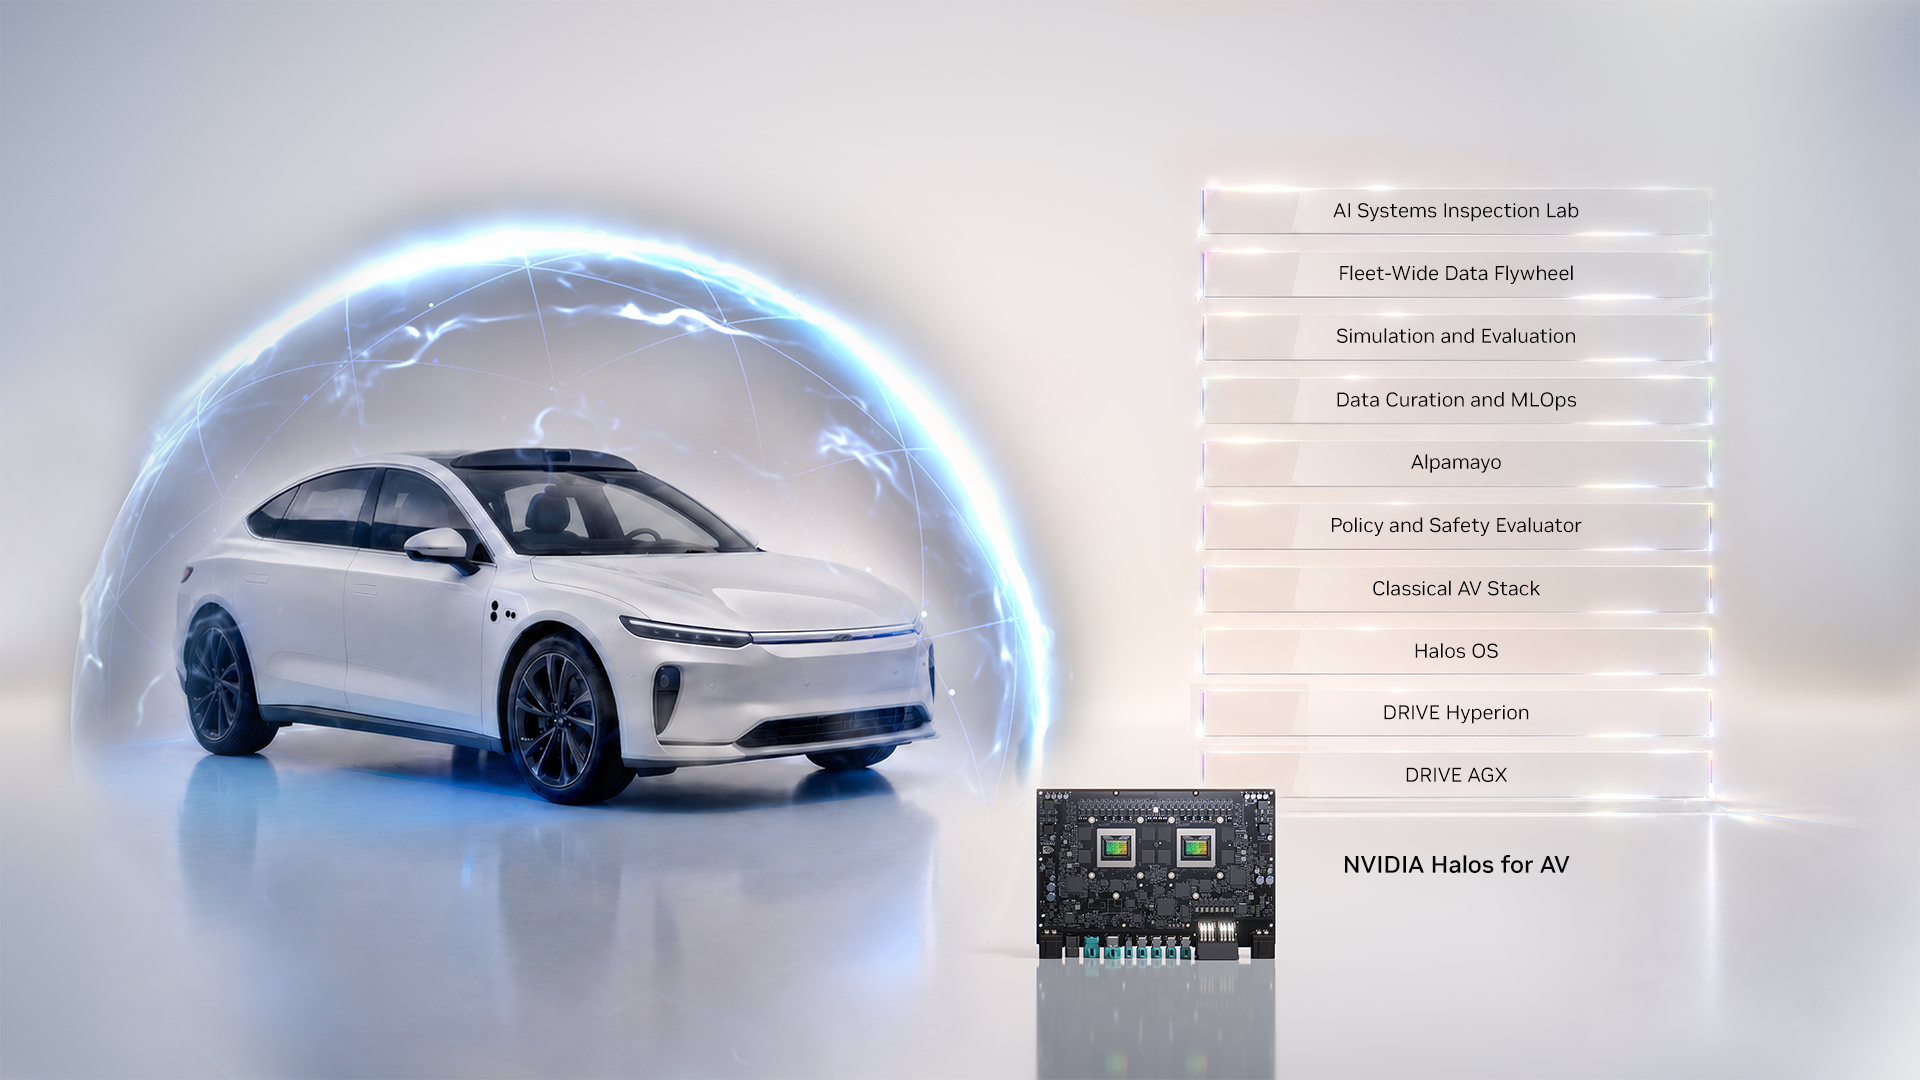
NVIDIA Halos 通过 Halos OS 提供可投产的安全基础,并构建了覆盖独立检测、系统验证、大规模仿真以及从云端到车端的持续测试的完整验证与认证框架。
采用 NVIDIA Robotaxi 技术栈的行业领军者
NVIDIA 的 Robotaxi 生态系统覆盖当前商业 Robotaxi 服务正在兴起的所有地区:亚洲、欧洲、中东和北美。在这些市场中,出行服务商、AV(自动驾驶)开发者和汽车厂商正采用 NVIDIA 的三计算机架构,用于训练 AI 模型、仿真并验证驾驶行为,以及规模化部署自动驾驶汽车。
全球 Robotaxi 服务的规模化
- Uber 正在扩展其基于 NVIDIA Hyperion 的车队,计划到 2028 年覆盖 28 个城市。Uber 与 NVIDIA 还将在 NVIDIA Cosmos 上共同构建 Robotaxi AI 数据工厂,以整理车队行驶数据,针对罕见场景进行优化。双方正与 Autobrains、Avride、Lucid、May Mobility、梅赛德斯-奔驰、Momenta、日产、Nuro、Pony.ai、Stellantis、Waabi、Wayve、WeRide 和 Zoox 合作,将基于 NVIDIA 技术的 Robotaxi 服务接入 Uber 平台。
- May Mobility 计划通过 Uber 网络运营自动驾驶叫车服务,同时基于 NVIDIA DRIVE 平台开发其软件栈。May Mobility 还已在亚特兰大启动了一项与 Lyft 合作的自动驾驶叫车试点项目,同样基于 NVIDIA DRIVE 平台构建。
- Bolt 利用 NVIDIA 技术在欧洲开发和规模化部署 AV。
- Lyft 计划将 NVIDIA Hyperion 作为未来自动驾驶车队的参考架构。
- 通过与 Grab 的合作,WeRide 计划将其基于 Hyperion 和 DRIVE AGX Thor 的 GXR 车型引入东南亚的关键市场。
- Waymo 与 NVIDIA 合作,共同构建其自动驾驶计算系统。
构建 Robotaxi 智能
在这些服务背后,自动驾驶汽车开发者正利用 NVIDIA 的加速计算、仿真及车载平台来构建智能系统,供运营商和汽车制造商部署使用。
- Wayve、日产和 Uber 正在开发一项全球 Robotaxi 项目,其原型车融合了日产的车辆工程技术、Wayve 的具身 AI 以及 NVIDIA Hyperion 平台。
- Autobrains 正在慕尼黑与 Uber 以及在东南亚与 VinFast 合作开发 Robotaxi 项目,该项目基于 NVIDIA Hyperion 构建,并借助 Autobrains 的智能体 AI 技术赋能。
- Zoox 使用 NVIDIA DRIVE 进行车载计算、云端训练及仿真。
- Momenta 基于运行 DriveOS 的 NVIDIA DRIVE AGX 开发其软件栈。
- Pony.ai 利用 NVIDIA Hyperion 和 DRIVE AGX Thor 开发了新一代自动驾驶域控制器。
- Tensor 正在开发其 L4 级 Robocar,其车载超级计算机集成了八颗 NVIDIA DRIVE AGX Thor 片上系统。
- Waabi 通过与 Uber 的部署合作进军 Robotaxi 市场;其 Waabi Driver 平台基于 NVIDIA DRIVE AGX Thor 构建。
- TIER IV 与 Isuzu 正在部署基于 NVIDIA Hyperion 和 DRIVE AGX Thor 构建的 L4 级自动驾驶巴士。
- Lenovo 正与 SWM 合作开发下一代 Robotaxi 项目,并提供基于 NVIDIA DRIVE AGX Thor 的 AD1 L4 级域控制器。
推动 Robotaxi 落地量产
随着这些系统从研发走向量产,各大车企正在把 NVIDIA 技术整合进自动驾驶和 Robotaxi 就绪的整车项目中。
- Tesla 在 NVIDIA 超级计算机上训练其自动驾驶神经网络。
- Mercedes-Benz 正与 NVIDIA、Uber 合作开发基于全新 S 级的 Robotaxi 生态,采用 NVIDIA Hyperion 架构、NVIDIA DRIVE AV L4 全栈软件,以及 NVIDIA Alpamayo 开放 AI 模型、仿真工具和数据集,实现以推理为核心、安全优先的自动驾驶。
- Stellantis、Wayve 和 Uber 正携手开发和部署 L4 级无人驾驶出行服务,基于 NVIDIA Hyperion 和 AI 计算技术。
- Lucid、Nuro 和 Uber 正在使用 Hyperion 平台中的 NVIDIA DRIVE AGX Thor 打造全球化 Robotaxi 服务。
- 现代汽车和起亚正在扩大与 NVIDIA 的合作,基于 NVIDIA Hyperion 开发数据驱动的自动驾驶系统。NVIDIA 还将与现代汽车集团的合资公司 Motional 探索深化合作,推进 L4 级 Robotaxi 服务。
- 吉利及其生态伙伴计划基于 Hyperion 开发并商业化 Robotaxi。
- 极氪作为吉利汽车集团旗下品牌,已采用 DRIVE AGX Thor 打造中央域控制器。
从云端到车端,Robotaxi 平台几乎每一层都基于 NVIDIA 加速计算构建。
了解 NVIDIA 完整的 Robotaxi 开发平台。